Definições de peso e inércia
Para garantir o desempenho ideal do Manipulador, defina corretamente a carga (peso da mão e da peça de trabalho), o momento de inércia da carga e a excentricidade.
Estas definições otimizam o movimento PTP do Manipulador, reduzem a vibração, e diminuem os tempos de operação. Isto contém também qualquer vibração persistente que possa ocorrer quando a mão e a peça de trabalho têm um grande momento de inércia.
Também é possível ajustar as definições utilizando o "Utilitário de Medição de Peso, Inércia e Excentricidade/Deslocamento."
Consulte mais detalhes no seguinte manual:
"Manual do Utilizador Epson RC+ - Weight, Inertia, and Eccentricity/Offset Measurement Utility"
Definição de peso
ATENÇÃO
- O peso total da mão e da peça de trabalho não deve exceder 1 kg (especificação de 3 eixos: 1,5 kg). Os Manipuladores da série GX1 não foram concebidos para trabalhar com cargas superiores a 1 kg (especificação de 3 eixos: 1,5 kg). Defina sempre o valor de acordo com a carga. A definição do parâmetro de peso da mão para um valor inferior ao peso real pode causar erros ou impactos que não só prejudicam a funcionalidade integral como também reduzem o tempo de vida útil dos componentes mecânicos.
O peso de carga admissível da série GX1 (peso da mão e peso da peça de trabalho) é o indicado abaixo.
| Máximo | |
|---|---|
| Especificações de 4 eixos | 1 kg |
| Especificações de 3 eixos | 1,5 kg |
Na declaração Weight, ajuste a definição do parâmetro de peso da mão conforme necessário de acordo com o peso de carga. Depois de alterar a definição, a velocidade máxima e a aceleração/desaceleração do Manipulador durante o movimento PTP que correspondem ao "Hand Weight" são corrigidos automaticamente.
Peso da carga acoplada ao veio
O peso da carga (mão + peça de trabalho) fixada no veio pode ser definido pelo parâmetro “Hand Weight” na declaração Weight.

Aceda a [Tools] - [Robot Manager] - [Weight] e introduza o valor na caixa de texto [Weight]. (Também é possível definir utilizando a declaração Weight em [Command Window]).
Peso da carga acoplada ao braço
Quando uma câmara, válvula, ou outro objeto estiver acoplado ao braço, o seu peso será convertido para o peso equivalente do veio e adicionado ao peso da carga acoplada ao veio para definir o parâmetro "Hand Weight".
Fórmula de peso equivalente
WM=M×(LM+L1)2/(L1+L2)2
WM: Peso equivalente
M: Peso da carga acoplada ao braço
L1: Comprimento do Braço #1
L2: Comprimento do Braço #2
LM: Distância do centro de rotação da Junta #2 ao centro de gravidade da carga acoplada ao braço
Correção automática da velocidade na definição de peso

- As especificações de 4 eixos podem funcionar com cargas até 1,0 kg (as cargas de 1,5 kg são apenas para as especificações de 3 eixos)
Correção automática de aceleração/desaceleração na definição de peso

- As especificações de 4 eixos podem funcionar com cargas até 1,0 kg (as cargas de 1,5 kg são apenas para as especificações de 3 eixos)
- Junta #3 apenas em especificações de 3 eixos: com cargas de 1,0 a 1,5 kg, a aceleração/desaceleração é 70% do normal.
Definição de inércia
Momento de inércia e Definição de inércia
O momento de inércia é uma quantidade que expressa a dificuldade de rodar um objeto, e é expresso em termos de valores para o momento de inércia, inércia, ou GD2. Quando uma mão ou outro objeto estiver acoplado ao veio para operação, o momento de inércia da carga deve ser tido em consideração.
ATENÇÃO
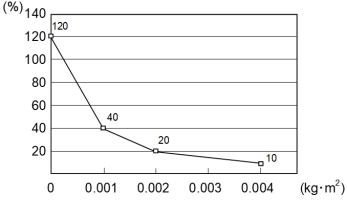
- O momento de inércia da carga (peso da mão e peça de trabalho) deve ser igual ou inferior a 0,004 kg·m2. Os Manipuladores da série GX1 não foram concebidos para trabalhar com um momento de inércia superior a 0,004 kg·m2. Defina sempre o valor correspondente ao momento de inércia. A definição de um valor de parâmetro inferior ao momento de inércia real pode causar erros ou impactos, impedir que o Manipulador trabalhe com plena funcionalidade, e pode diminuir o tempo de vida útil das peças mecânicas.
Momento de inércia da carga acoplada ao veio
O momento de inércia da carga (mão + peça de trabalho) acoplada ao veio pode ser definido pelo parâmetro "Inertia" na declaração Inertia.
Aceda a [Tools] - [Robot Manager] - [Inertia] e introduza o valor em [Inertia]. (Também é possível definir utilizando a declaração Inertia em [Command Window]).
Correção automática da aceleração/desaceleração da Junta #4 na definição Inertia (Momento de inércia)
Definição de Excentricidade e Inércia
ATENÇÃO
A excentricidade da carga (mão e peça de trabalho) deve ser igual ou inferior a 50 mm.
Os Manipuladores da série GX1 não foram concebidos para trabalhar com excentricidades superiores a 50 mm. Defina sempre o valor com base na excentricidade. A definição do parâmetro de excentricidade para um valor inferior à excentricidade real pode causar erros ou impactos que não só prejudicam a funcionalidade integral como também reduzem o tempo de vida útil dos componentes mecânicos.
Excentricidade

| Símbolo | Descrição |
|---|---|
| a | Eixo de rotação |
| b | Posição de centro de gravidade da carga |
| c | Excentricidade (igual ou inferior a 50 mm) |
Excentricidade da carga acoplada ao veio
A excentricidade da carga (mão + peça de trabalho) acoplada ao veio pode ser definida pelo parâmetro "Eccentricity" na declaração Inertia.
Aceda a [Tools] - [Robot Manager] - [Inertia] e introduza o valor em [Eccentricity].
(Também é possível definir utilizando a declaração Inertia em [Command Window]).
Correção automática de aceleração/desaceleração na definição Inertia (Eccentricity)

As percentagens no gráfico são rácios baseados numa aceleração/desaceleração de 100% na configuração de 0 mm.
Se exceder 50 mm, contacte o fornecedor.
Calcular o momento de inércia
Abaixo é apresentado um exemplo de cálculo do momento de inércia de uma carga (mão segurando uma peça de trabalho).
O momento de inércia de toda a carga é calculado pela soma das partes individuais (A), (B) e (C).

| Símbolo | Descrição |
|---|---|
| a | Eixo de rotação |
| b | Veio |
| A | Mão |
| B | Peça de trabalho |
| C | Peça de trabalho |
Abaixo são apresentados os métodos para calcular o momento de inércia para (A), (B) e (C). Utilize o momento de inércia destas formas básicas como referência para encontrar o momento de inércia de toda a carga.
(A) Momento de inércia de um paralelepípedo retangular

| Símbolo | Descrição |
|---|---|
| a | Eixo de rotação |
| b | Centro de gravidade do cuboide retangular |
(B) Momento de inércia de um cilindro

| Símbolo | Descrição |
|---|---|
| a | Centro de gravidade do cilindro |
| b | Eixo de rotação |
(C) Momento de inércia de uma esfera

| Símbolo | Descrição |
|---|---|
| a | Eixo de rotação |
| b | Centro de gravidade da esfera |