Standard-Umgebungsspezifikation (LS14-C***S)
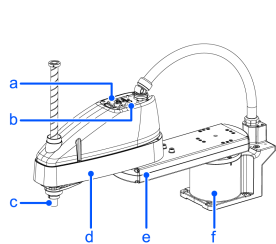
| Symbol | Beschreibung |
|---|---|
| a | LED-Lampe |
| b | Bremslöseschalter von Gelenken #3 und #4 |
| c | Welle |
| d | Arm #2 |
| e | Arm #1 |
| f | Basis |
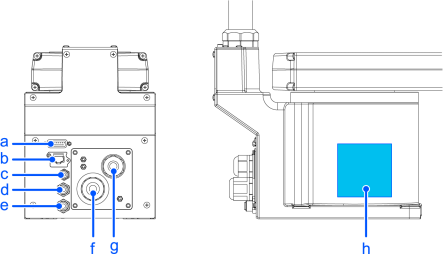
| Symbol | Beschreibung |
|---|---|
| a | Benutzeranschluss (15-poliger D-Sub-Stecker) |
| b | Ethernet-Anschluss |
| c | Fittings für ⌀ 4 mm-Pneumatikschlauch |
| d | Fittings für ⌀ 6 mm-Pneumatikschlauch (blau) |
| e | Fittings für ⌀ 6 mm-Pneumatikschlauch (weiß) |
| f | Stromkabel |
| g | Signalkabel |
| h | Typenschild (Seriennummer des Manipulators) |
KERNPUNKTE
- Der Bremslöseschalter betrifft sowohl Gelenk #3 als auch Gelenk #4. Wenn der Bremslöseschalter im Notfallmodus gedrückt wird, werden die Bremsen sowohl für Gelenk #3 als auch Gelenk #4 gleichzeitig gelöst.
- Während die LED-Lampe leuchtet, wird der Manipulator mit Strom versorgt. Die Durchführung jeglicher Arbeiten bei eingeschalteter Stromversorgung ist äußerst gefährlich und kann zu Stromschlägen und/oder Fehlfunktionen des Robotersystems führen. Stellen Sie sicher, dass die Stromversorgung der Steuerung ausgeschaltet ist, bevor Sie Wartungsarbeiten durchführen.
Standard-Umgebungsspezifikation (LS14-C***S)
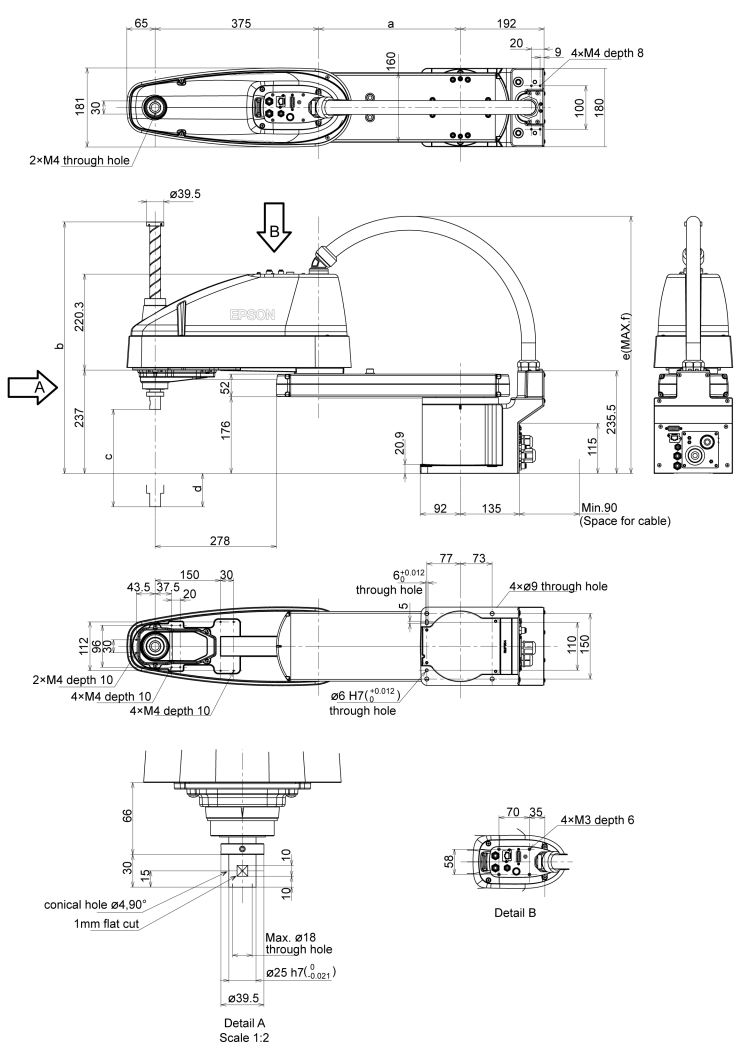
| LS14-C602S | LS14-C603S | LS14-C702S | LS14-C703S | LS14-C802S | LS14-C803S | |
|---|---|---|---|---|---|---|
| a | 225 | 225 | 325 | 325 | 425 | 425 |
| b | 577 | 677 | 577 | 677 | 577 | 677 |
| c | 200 | 300 | 200 | 300 | 200 | 300 |
| d | 53 | 153 | 53 | 153 | 53 | 153 |
| e | 588 | 588 | 606 | 606 | 615 | 615 |
| f | 615 | 615 | 651 | 651 | 682 | 682 |