Einstellungen für Gewicht und Trägheit
Um die optimale Leistung des Manipulators zu gewährleisten, stellen Sie die Last (Gewicht der Hand und des Werkstücks), das Trägheitsmoment der Last und die Exzentrizität ordnungsgemäß ein.
Diese Einstellungen optimieren die PTP-Bewegung des Manipulators, reduzieren die Vibrationen und verkürzen die Betriebszeiten. Dadurch werden auch anhaltende Vibrationen, die bei einem großen Trägheitsmoment von Hand und Werkstück auftreten können, eingedämmt.
Sie können Einstellungen auch mit dem „Dienstprogramm zur Messung von Gewicht, Trägheit und Exzentrizität/Versatz“ vornehmen.
Einzelheiten dazu finden Sie im folgenden Handbuch:
„Bedienungsanleitung für Epson RC+ – Weight, Inertia, and Eccentricity/Offset Measurement Utility“
Gewichtseinstellung
VORSICHT
- Das Gesamtgewicht der Hand und des Werkstücks darf 1 kg (3-Achs-Spezifikation: 1,5 kg) nicht überschreiten. Die Manipulatoren der GX1-Serie sind nicht für Lasten von mehr als 1 kg (3-Achs-Spezifikation: 1,5 kg) ausgelegt. Stellen Sie den Wert immer entsprechend der Last ein. Wird der Parameter für das Handgewicht auf einen Wert eingestellt, der kleiner ist als das tatsächliche Gewicht, können Fehler oder Stöße auftreten, die nicht nur die volle Funktionalität beeinträchtigen, sondern auch die Lebensdauer der mechanischen Komponenten verkürzen.
Für die Serie GX1 ist die zulässige Belastung (Hand- und Werkstückgewicht) wie unten dargestellt.
| Maximum | |
|---|---|
| 4-Achs-Spezifikationen | 1 kg |
| 3-Achs-Spezifikationen | 1,5 kg |
Passen Sie in der Gewichtsanweisung die Einstellung für den Parameter Handgewicht nach Bedarf in Übereinstellung mit dem Lastgewicht an. Nach der Änderung der Einstellung werden die maximale Geschwindigkeit und die Beschleunigung/Verlangsamung des Manipulators während der PTP-Bewegung, die dem „Handgewicht“ entsprechen, automatisch korrigiert.
Gewicht der an der Welle befestigten Last
Das Gewicht der an der Welle befestigten Last (Hand + Werkstück) kann über den Parameter „Handgewicht“ in der Weight-Anweisung eingestellt werden.

Gehen Sie zu [Werkzeug] – [Robotermanager] – [Gewicht] und geben Sie den Wert in das Textfeld [Gewicht] ein. (Dieser Wert kann auch über die Weight-Anweisung im [Befehlseingabefenster] eingestellt werden.)
Gewicht der am Arm befestigten Last
Wenn eine Kamera, ein Ventil oder ein anderes Objekt am Arm angebracht ist, wird das Gewicht in das äquivalente Gewicht der Welle umgerechnet und zum Lastgewicht addiert, um den Parameter „Handgewicht“ einzustellen.
Formel für das äquivalente Gewicht
WM=M×(LM+L1)2/(L1+L2)2
WM: Äquivalentes Gewicht
M: Gewicht der am Arm befestigten Last
L1: Länge von Arm #1
L2: Länge von Arm #2
LM: Abstand vom Drehzentrum des Gelenks #2 zum Schwerpunkt der am Arm befestigten Last
Automatische Geschwindigkeitskorrektur bei Gewichtseinstellung

- 4-Achs-Spezifikationen können mit Lasten bis zu 1,0 kg (1,5 kg Lasten nur bei 3-Achs-Spezifikationen) arbeiten
Automatische Korrektur der Beschleunigung/Verlangsamung bei der Gewichtseinstellung

- 4-Achs-Spezifikationen können mit Lasten bis zu 1,0 kg (1,5 kg Lasten nur bei 3-Achs-Spezifikationen) arbeiten
- Gelenk #3 nur auf 3-Achs-Spezifikationen: Mit Lasten von 1,0 kg bis 1,5 kg, die Beschleunigung/Verlangsamung liegt bei 70 % des Normalwerts.
Trägheitseinstellung
Trägheitsmoment und Trägheitseinstellung
Das Trägheitsmoment ist eine Größe, die angibt, wie schwer sich ein Objekt drehen lässt, und wird in Form von Werten für Trägheitsmoment, Trägheit oder GD2 ausgedrückt. Wenn eine Hand oder ein anderer Gegenstand zur Betätigung an einer Welle befestigt wird, muss das Trägheitsmoment der Last berücksichtigt werden.
VORSICHT
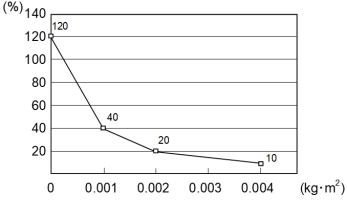
- Das Trägheitsmoment der Last (Gewicht der Hand und des Werkstücks) muss 0,004 kg·m2 oder weniger betragen. Die Manipulatoren der GX1-Serie sind nicht für den Betrieb mit einem Trägheitsmoment von mehr als 0,004 kg·m2 ausgelegt. Stellen Sie immer den Wert ein, der dem Trägheitsmoment entspricht. Die Einstellung eines Parameterwerts, der kleiner ist als das tatsächliche Trägheitsmoment, kann zu Fehlern oder Stößen führen, die volle Funktionsfähigkeit des Manipulators verhindern und die Lebensdauer der mechanischen Teile verkürzen.
Trägheitsmoment der an der Welle befestigten Last
Das Trägheitsmoment der an der Welle befestigten Last (Hand + Werkstück) kann über den Parameter „Trägheit“ in der Inertia-Anweisung eingestellt werden.
Gehen Sie zu [Werkzeug] – [Robotermanager] – [Trägheit] und geben Sie den Wert in [Trägheit] ein. (Dies kann auch über die Inertia-Anweisung im [Befehlseingabefenster] eingestellt werden.)
Automatische Beschleunigungs-/Verlangsamungskorrektur von Gelenk #4 bei der Einstellung „Trägheit“ (Trägheitsmoment)
Einstellung von Exzentrizität und Trägheit
VORSICHT
Die Exzentrizität der Last (Hand und Werkstück) muss 50 mm oder weniger betragen.
Die Manipulatoren der GX1-Serie sind nicht für Exzentrizitäten von mehr als 50 mm ausgelegt. Legen Sie den Wert immer basierend auf der Exzentrizität fest. Wird der Exzentrizitätsparameter auf einen Wert eingestellt, der kleiner ist als die tatsächliche Exzentrizität, kann dies zu Fehlern oder Stößen führen, die nicht nur die volle Funktionalität beeinträchtigen, sondern auch die Lebensdauer der mechanischen Komponenten verkürzen.
Exzentrizität

| Symbol | Beschreibung |
|---|---|
| a | Drehachse |
| b | Position des Lastschwerpunkts |
| c | Exzentrizität (50 mm oder weniger) |
Exzentrizität der an der Welle befestigten Last
Die Exzentrizität der an der Welle befestigten Last (Hand + Werkstück) kann über den Parameter „Exzentrizität“ in der Inertia-Anweisung eingestellt werden.
Gehen Sie zu [Werkzeug] – [Robotermanager] – [Trägheit], und geben Sie den Wert in [Exzentrizität] ein.
(Dies kann auch über die Inertia-Anweisung im [Befehlseingabefenster] eingestellt werden.)
Automatische Beschleunigungs-/Verlangsamungskorrektur bei der Einstellung „Trägheit (Exzentrizität)“

Die Prozentsätze in der Grafik sind Verhältnisse, die auf 100 % der Beschleunigung/Verlangsamung bei der Einstellung 0 mm basieren.
Wenn sie 50 mm überschreiten, wenden Sie sich bitte an den Lieferanten.
Berechnung des Trägheitsmoments
Im Folgenden wird ein Beispiel für die Berechnung des Trägheitsmoments einer Last (Hand, die ein Werkstück hält) gezeigt.
Das Trägheitsmoment der gesamten Last wird durch die Summe der einzelnen Teile (A), (B) und (C) berechnet.

| Symbol | Beschreibung |
|---|---|
| a | Drehachse |
| b | Welle |
| A | Hand |
| B | Werkstück |
| C | Werkstück |
Die Methoden zur Berechnung des Trägheitsmoments für (A), (B) und (C) sind unten dargestellt. Verwenden Sie die Trägheitsmomente dieser Grundformen als Referenz, um das Trägheitsmoment der gesamten Ladung zu ermitteln.
(A) Trägheitsmoment eines rechteckigen Parallelepipeds

| Symbol | Beschreibung |
|---|---|
| a | Drehachse |
| b | Schwerpunkt eines rechteckigen Parallelepipeds |
(B) Trägheitsmoment eines Zylinders

| Symbol | Beschreibung |
|---|---|
| a | Schwerpunkt eines Zylinders |
| b | Drehachse |
(C) Trägheitsmoment einer Kugel

| Symbol | Beschreibung |
|---|---|
| a | Drehachse |
| b | Schwerpunkt einer Kugel |