Desembalagem e transporte
O transporte e a instalação dos Manipuladores devem ser realizados por pessoal que tenha recebido formação em sistemas robóticos ministrada por nós e pelos fornecedores, e devem cumprir todas as normas nacionais e locais.
AVISO
- Os trabalhos de suspensão e utilização de gruas ou empilhadores devem ser realizados apenas por pessoal autorizado. Quando estas operações são realizadas por pessoal não autorizado, é extremamente perigoso e pode resultar em lesões corporais graves e/ou danos severos ao sistema robótico.
- Estabilize o Manipulador com as mãos ao içá-lo. Se perder o equilíbrio, o Manipulador pode cair, o que poderá resultar em lesões corporais graves e/ou danos severos ao equipamento.
ATENÇÃO
Utilize um carrinho ou equipamento similar para transportar o Manipulador da mesma forma como foi entregue.
Após remover os parafusos que fixam o Manipulador ao equipamento de transporte, o Manipulador pode cair. Tenha cuidado para não deixar prender as mãos ou os dedos.
O braço está fixado com uma abraçadeira de arame. Deixe a abraçadeira de arame fixada até concluir a instalação, para evitar que as mãos ou os dedos fiquem presos.
Para transportar o Manipulador, envolva duas ou mais pessoas na operação e fixe o Manipulador ao equipamento de transporte. Além disso, não segure a área sombreada na figura. Fazer isso é extremamente perigoso e pode resultar em prender as suas mãos e dedos.
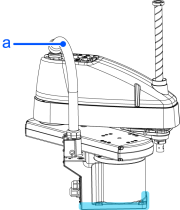
(Figura: LS14-C703S)
Símbolo Descrição a Conduta de resina Não segure pela conduta de resina ao transportar o Manipulador. Ao fazê-lo, poderá danificá-los.
- LS14-C60**: aprox. 30 kg: 66,1 lbs. (libra)
- LS14-C70**: aprox. 32 kg: 69,4 lbs. (libra)
- LS14-C80**: aprox. 33 kg: 72,7 lbs. (libra)
PONTOS-CHAVE
Ao transportar o Manipulador por longas distâncias, fixe-o diretamente ao equipamento de transporte para que o Manipulador não tombe. Se necessário, embale o Manipulador da mesma forma como foi entregue.
Transporte o Manipulador seguindo as instruções abaixo:
Prenda os parafusos olhais no lado superior da Base.
Vire o Braço #1 para a frente.
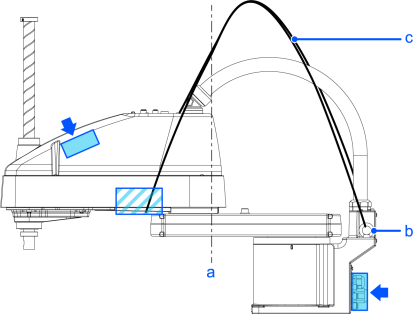
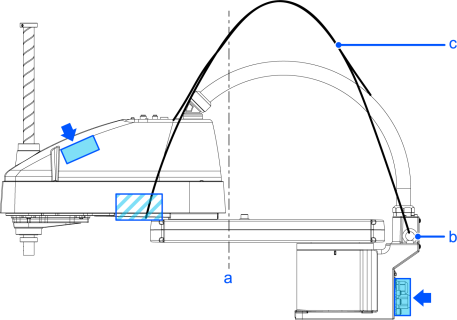
Passe as correias por baixo do Braço #2. Coloque a abraçadeira de arame na parte metálica (área sombreada na figura abaixo) de forma a que a cinta não se possa mover.
Eleve ligeiramente o Manipulador de forma a que este não tombe. De seguida, remova os parafusos que fixam o Manipulador ao equipamento de transporte ou à palete.
Eleve o Manipulador segurando-o pelas posições indicadas pelas setas para que se mantenha o equilíbrio. Em seguida, desloque o Manipulador para a mesa base.
LS14-C603*
LS14-C703*
LS14-C803*
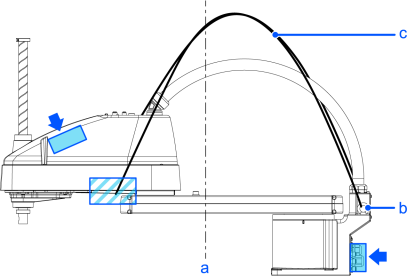
| Símbolo | Descrição |
|---|---|
| a | Centro de gravidade |
| b | Parafuso com olhal: utilizar um produto equivalente à norma JIS B 1168, "M8×P1.25, comprimento sob a cabeça de 15 mm". |
| c | Correia |