Configuración de peso e inercia
Para garantizar un rendimiento óptimo del manipulador, ajuste correctamente la carga (peso de la mano y la pieza de trabajo), el momento de inercia de la carga y la excentricidad.
Estos ajustes optimizan el movimiento PTP del manipulador, reducen la vibración y acortan los tiempos de operación. Esto también servirá para detener cualquier vibración persistente que pueda ocurrir cuando la mano y la pieza de trabajo tengan un gran momento de inercia.
También puede realizar ajustes utilizando la "Utilidad de Medición de peso, inercia y excentricidad/desplazamiento".
Para obtener más información, consulte el manual siguiente:
"Guía del usuario de Epson RC+: Weight, Inertia, and Eccentricity/Offset Measurement Utility"
Configuración de peso
PRECAUCIÓN
- El peso total de la mano y la pieza de trabajo no deberá exceder de los 8 kg. Los manipuladores de la serie GX8 no han sido diseñados para que funcionen con cargas superiores a 8 kg. Establezca siempre el valor de acuerdo con la carga. Configurar el parámetro de peso de la mano en un valor menor que el peso real podría causar errores o impactos que no solamente perjudicarían a la funcionalidad completa sino que también acortarían la vida útil de los componentes mecánicos.
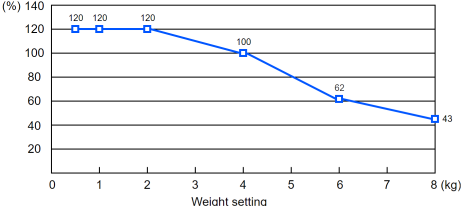
Establezca el ajuste WEIGHT correctamente en función del peso de la carga. La velocidad máxima y la aceleración/deceleración del manipulador se ajustan automáticamente según la configuración.
Peso de la carga montada en el eje
El peso de la carga (mano + pieza de trabajo) montada en el eje se puede establecer mediante el parámetro "Peso de la mano" en la instrucción Weight.

Vaya al panel [Herramientas] - [Administrador de robot] - [Peso] e indique el valor en el cuadro de texto [Peso]. (También se puede establecer usando la instrucción Weight en [Ventana Comando].)
Peso de la carga montada en el brazo
Cuando una cámara, válvula u otro objeto se monte en el brazo, su peso se convertirá en el peso equivalente del eje y se añadirá al peso de la carga montada en el eje para establecer el parámetro de "Peso de la mano".
Si se instala una unidad de cableado externa (excluidos los cables) cerca del conector del usuario en el lado del brazo n.º 2, añada 0,16 kg al valor de conversión del peso equivalente del eje.
Fórmula de peso equivalente
WM=M×(LM+L1)2/(L1+L2)2
WM: peso equivalente
M: Peso de la carga montada en el brazo
L1: longitud del brazo n.º 1
L2: longitud del brazo n.º 2
LM: distancia desde el centro de rotación de la articulación n.º 2 al centro de gravedad de la carga montada en el brazo
Ejemplo:
Calcula el parámetro [Peso] cuando se acopla una cámara de 1 kg al extremo del brazo n.º 2 del GX8
(350 mm desde el centro de rotación de la articulación n.º 2) con un peso de carga de W = 2 kg
W = 2
M = 1
L1 = 300
L2 = 250
LM = 350
WM = 1×(350 + +300)2 / (250 + +300)2 = 1,40 (Redondear hasta dos decimales)
W + WM = 2 + 1,4 = 3,4
Indique "3,4" para el parámetro [Peso de la mano].
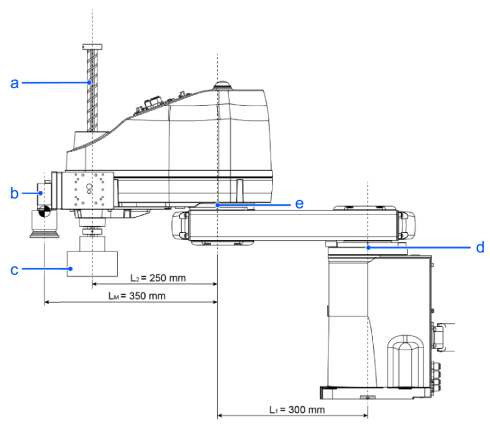
| Símbolo | Descripción |
|---|---|
| a | Eje |
| b | Peso de toda la cámara M = 1 kg |
| c | W = 2 kg |
| d | Articulación n.º 1 |
| e | Articulación n.º 2 |
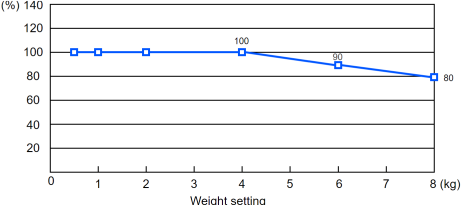
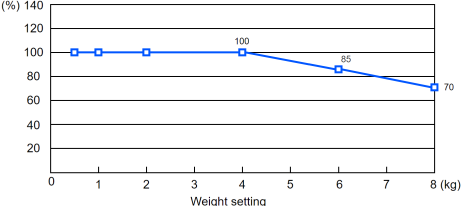
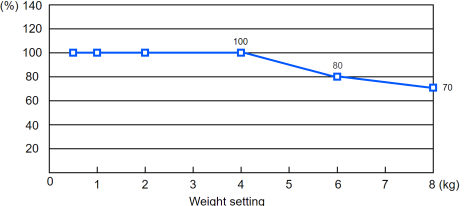
Corrección automática de velocidad en la configuración de peso
Modo estándar
GX8-A/GX8-B/GX8-C45***
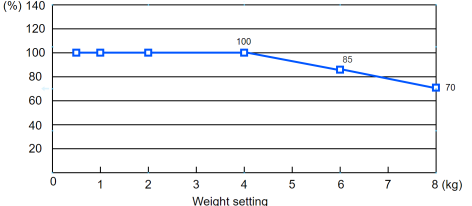
GX8-A/GX8-B/GX8-C55***
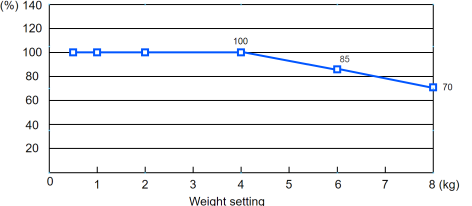
GX8-A/GX8-B/GX8-C65***
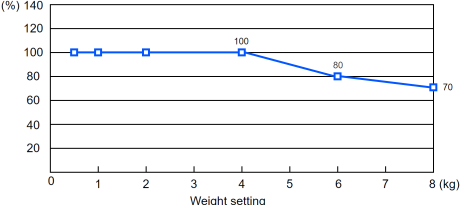
Modo Boost
GX8-A/GX8-B/GX8-C45***
GX8-A/GX8-B/GX8-C55***
GX8-A/GX8-B/GX8-C65***
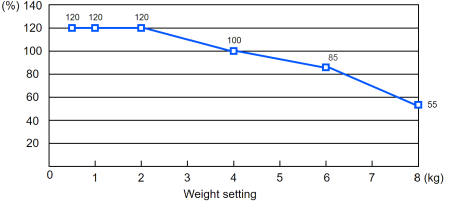
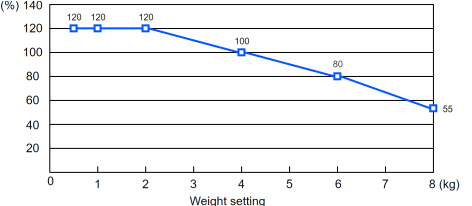
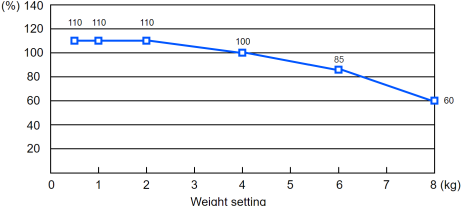
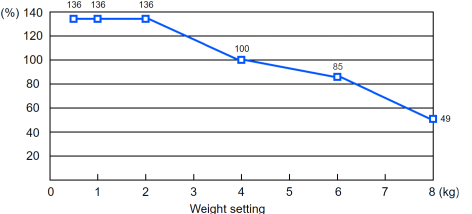
Corrección automática de aceleración y desaceleración en la configuración de peso
Modo estándar
GX8-A/GX8-B/GX8-C45***
GX8-A/GX8-B/GX8-C55***
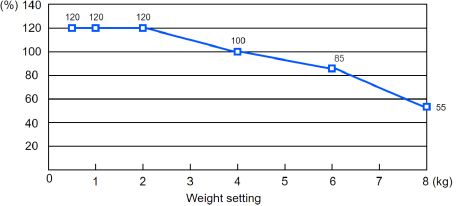
GX8-A/GX8-B/GX8-C65***
Modo Boost
GX8-A/GX8-B/GX8-C45***
GX8-A/GX8-B/GX8-C55***
GX8-A/GX8-B/GX8-C65***
Configuración de inercia
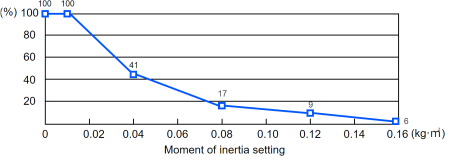
Momento de inercia y configuración de inercia
El momento de inercia es una cantidad que expresa lo difícil que es para un objeto girar, y se expresa en términos de valores para el momento de inercia, inercia o GD2. Cuando se monta una mano u otro objeto a un eje para su funcionamiento, se debe tener en cuenta el momento de inercia de la carga.
PRECAUCIÓN
- El momento de inercia de la carga (peso de la mano y la pieza de trabajo) debe ser de 0,16 kg·m2 o menos. Los manipuladores de la serie GX8 no han sido diseñados para que funcionen con un momento de inercia superior a 0,16 kg·m2. Establezca siempre el valor correspondiente al momento de inercia. Establecer un valor de parámetro que sea menor que el momento de inercia real podría causar errores o impactos, podría hacer que el manipulador no funcionara con plenitud y podría acortar la vida útil de las piezas mecánicas.
Momento de inercia de la carga montada en el eje
El momento de inercia de la carga (mano + pieza de trabajo) unida al eje se puede establecer mediante el parámetro "Inertia" en la instrucción Inertia.
Vaya al panel [Herramientas] - [Administrador de robot] - [Inercia] e indique el valor en [Inercia].
Esto también se puede establecer usando la instrucción Inertia en [Ventana Comando].
Corrección automática de aceleración o desaceleración de la articulación n.º 4 en la configuración de la inercia (momento de inercia)
Modo estándar, modo boost
GX8-A/GX8-B/GX8-C45***, GX8-A/GX8-B/GX8-C55***, GX8-A/GX8-B/GX8-C65***
Configuración de excentricidad e inercia
PRECAUCIÓN
- La excentricidad de la carga (mano y pieza de trabajo) debe ser de 150 mm o menos. Los manipuladores de la serie GX8 no han sido diseñados para que funcionen con excentricidades superiores a 150 mm. Establezca siempre el valor en función de la excentricidad. Configurar el parámetro de excentricidad en un valor menor que la excentricidad real podría causar errores o impactos que no solamente perjudicarían a la funcionalidad completa sino que también acortarían la vida útil de los componentes mecánicos.
Excentricidad

| Símbolo | Descripción |
|---|---|
| a | Eje de rotación |
| b | Posición del centro de gravedad de la carga |
| c | Excentricidad (150 mm o menos) |
Excentricidad de la carga montada en el eje
La excentricidad de la carga (mano + pieza de trabajo) unida al eje se puede establecer mediante el parámetro "Eccentricity" en la instrucción Inertia.
Vaya al panel [Herramientas] - [Administrador de robot] - [Inercia] e indique el valor en [Excentricidad].
Esto también se puede establecer usando la instrucción Inertia en [Ventana Comando].
Corrección automática de aceleración y desaceleración en la configuración de inercia (excentricidad)
Modo estándar, modo boost
GX8-A/GX8-B/GX8-C45***, GX8-A/GX8-B/GX8-C55***, GX8-A/GX8-B/GX8-C65***
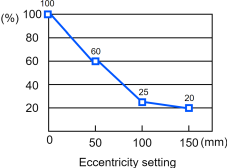
Los porcentajes en el gráfico son relaciones basadas en el 100 % como la aceleración y la desaceleración en configuración de 0 mm.
Cálculo del momento de inercia
A continuación se muestra un ejemplo de cálculo del momento de inercia de una carga (mano que sostiene una pieza de trabajo).
El momento de inercia de toda la carga se calcula mediante la suma de (A), (B) y (C).

| Símbolo | Descripción |
|---|---|
| a | Eje de rotación |
| b | Eje |
| A | Mano |
| B | Pieza de trabajo |
| C | Pieza de trabajo |
Los métodos para calcular el momento de inercia para (A), (B) y (C) se muestran a continuación. Utilice el momento de inercia de estas formas básicas como referencia para averiguar el momento de inercia de toda la carga.
(A) Momento de inercia de un paralelepípedo rectangular

| Símbolo | Descripción |
|---|---|
| a | Eje de rotación |
| b | Centro de gravedad de un cuboide rectangular |
(B) Momento de inercia de un cilindro

| Símbolo | Descripción |
|---|---|
| a | Centro de gravedad del cilindro |
| b | Eje de rotación |
(B) Momento de inercia de una esfera

| Símbolo | Descripción |
|---|---|
| a | Eje de rotación |
| b | Centro de gravedad de la esfera |