Impostazioni di peso e inerzia
Per garantire prestazioni ottimali del manipolatore, impostare correttamente il carico (peso della mano e del pezzo), il momento di inerzia del carico e l'eccentricità.
Queste impostazioni ottimizzano il movimento PTP del manipolatore, riducono le vibrazioni e riducono i tempi operativi. Questo metodo funziona anche per ammortizzare le vibrazioni persistenti che possono verificarsi quando la mano e il pezzo hanno un momento di inerzia elevato.
È inoltre possibile eseguire le impostazioni utilizzando "Weight, Inertia, and Eccentricity/Offset Measurement Utility".
Per i dettagli, vedere il seguente manuale:
"Guida dell'utente Epson RC+ - Weight, Inertia, and Eccentricity/Offset Measurement Utility"
Impostazione del peso
ATTENZIONE
- Il peso totale della mano e del pezzo non deve superare gli 8 kg. I manipolatori della serie GX8 non sono progettati per lavorare con carichi superiori a 8 kg. Impostare sempre il valore in base al carico. L'impostazione del parametro del peso della mano su un valore inferiore al peso effettivo può causare errori o urti che non solo compromettono la piena funzionalità, ma riducono anche la durata dei componenti meccanici.
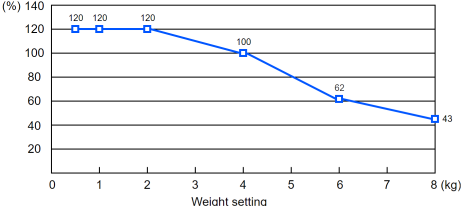
Impostare correttamente l'impostazione WEIGHT in base al peso del carico. La velocità massima e l'accelerazione/decelerazione del manipolatore vengono regolate automaticamente in base alle impostazioni.
Peso del carico collegato all'albero
Il peso del carico (mano + pezzo) collegato all'albero può essere impostato mediante il parametro "Peso della mano" nell'istruzione Weight.

Accedere al pannello [Tools] - [Robot Manager] - [Weight] e inserire il valore nella casella di testo [Weight]. (Può anche essere impostato usando l'istruzione Weight in [Command Window].)
Peso del carico collegato al braccio
Quando una telecamera, una valvola o un altro oggetto è collegato al braccio, il suo peso viene convertito nel peso equivalente dell'albero e aggiunto al peso del carico collegato all'albero per impostare il parametro "Hand Weight".
Se un'unità di cablaggio esterna (esclusi i cavi) è installata vicino al connettore utente sul lato del braccio n. 2, aggiungere 0,16 kg al valore di conversione del peso equivalente dell'albero.
Formula del peso equivalente
WM=M×(LM+L1)2/(L1+L2)2
WM: peso equivalente
M: peso del carico collegato al braccio
L1: lunghezza del braccio n. 1
L2: lunghezza del braccio n. 2
LM: distanza dal centro di rotazione del giunto n. 2 al baricentro del carico collegato al braccio
Esempio:
Calcola il parametro [Weight] quando una telecamera da 1 kg è fissata all'estremità del braccio n. 2 di GX8
(350 mm dal centro di rotazione del giunto n. 2) con un peso del carico di W = 2 kg
W = 2
M = 1
L1 = 300
L2 = 250
LM = 350
WM=1×(350+300)2/(250+300)2=1,40 (arrotondamento per eccesso a due cifre decimali)
W + WM = 2 + 1,4 = 3,4
Immettere "3,4" per il parametro [Hand Weight].
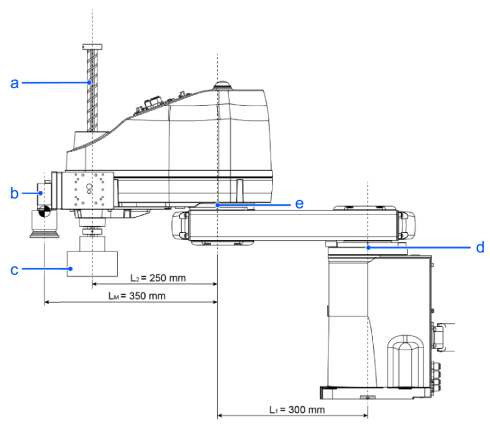
| Simbolo | Descrizione |
|---|---|
| a | Albero |
| b | Peso dell'intera telecamera M = 1 kg |
| c | W = 2 kg |
| d | Giunto n. 1 |
| e | Giunto n. 2 |
Correzione automatica della velocità in base all'impostazione del peso
Modalità standard
GX8-A/GX8-B/GX8-C45***
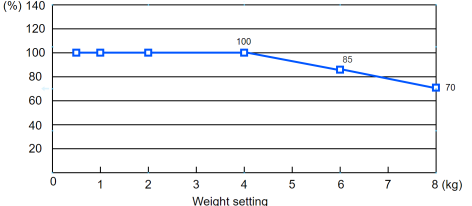
GX8-A/GX8-B/GX8-C55***
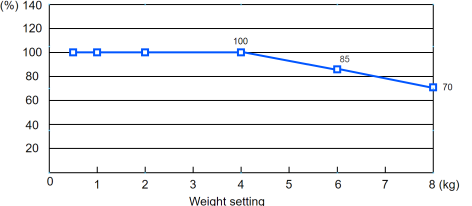
GX8-A/GX8-B/GX8-C65***
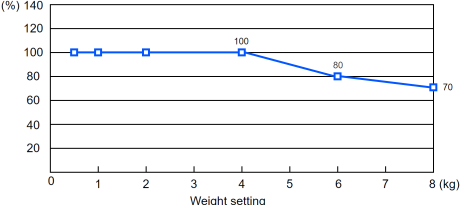
Modalità Boost
GX8-A/GX8-B/GX8-C45***
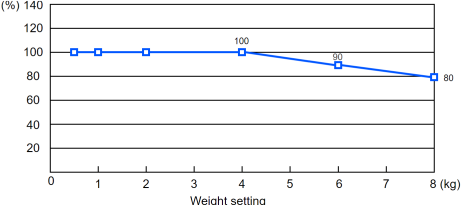
GX8-A/GX8-B/GX8-C55***
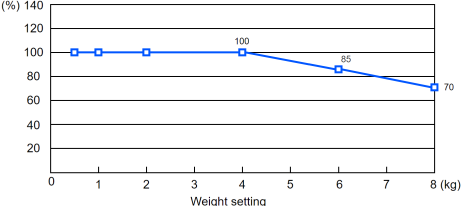
GX8-A/GX8-B/GX8-C65***
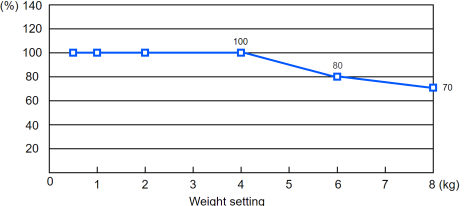
Correzione automatica dell'accelerazione/decelerazione in base all'impostazione del peso
Modalità standard
GX8-A/GX8-B/GX8-C45***
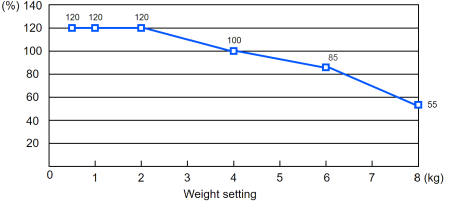
GX8-A/GX8-B/GX8-C55***
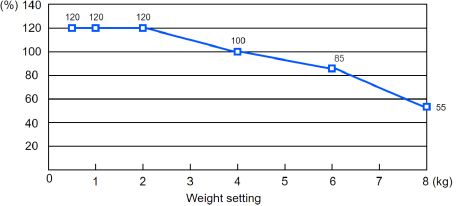
GX8-A/GX8-B/GX8-C65***
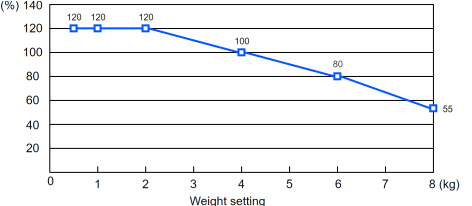
Modalità Boost
GX8-A/GX8-B/GX8-C45***
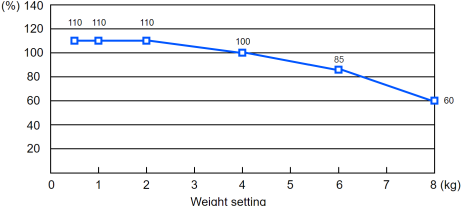
GX8-A/GX8-B/GX8-C55***
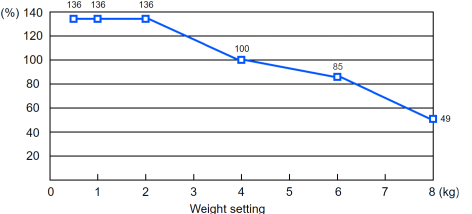
GX8-A/GX8-B/GX8-C65***
Impostazione dell'inerzia
Momento di inerzia e impostazione dell'inerzia
Il momento di inerzia è un valore che esprime la difficoltà di rotazione di un oggetto ed è denominato momento di inerzia, inerzia o GD2. Quando una mano o un altro oggetto viene collegato a un albero per il funzionamento, occorre tenere in considerazione il momento di inerzia del carico.
ATTENZIONE
- Il momento di inerzia del carico (peso della mano e del pezzo) deve essere pari o inferiore a 0,16 kg·m2. I manipolatori della serie GX8 non sono progettati per lavorare con un momento di inerzia superiore a 0,16 kg·m2. Impostare sempre il valore corrispondente al momento di inerzia. L'impostazione di un valore del parametro inferiore al momento di inerzia effettivo può causare errori o urti, può impedire al manipolatore di funzionare a pieno regime e può ridurre la durata dei componenti meccanici.
Momento di inerzia del carico collegato all'albero
Il momento di inerzia del carico (mano + pezzo) collegato all'albero può essere impostato tramite il parametro "Inerzia" nell'istruzione Inertia.
Accedere al pannello [Tools] - [Robot Manager] - [Inertia] e inserire il valore in [Inertia].
Può anche essere impostato usando l'istruzione Inertia in [Command Window].
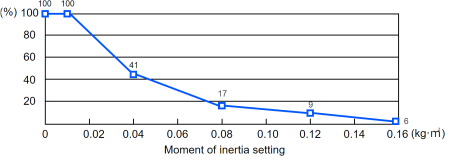
Correzione automatica dell'accelerazione/decelerazione del giunto n. 4 in base all'impostazione Inertia (momento di inerzia)
Modalità standard, modalità Boost
GX8-A/GX8-B/GX8-C45***, GX8-A/GX8-B/GX8-C55***, GX8-A/GX8-B/GX8-C65***
Eccentricità e impostazione dell'inerzia
ATTENZIONE
- L'eccentricità del carico (mano e pezzo) deve essere pari o inferiore a 150 mm. I manipolatori della serie GX8 non sono progettati per lavorare con eccentricità superiori a 150 mm. Impostare sempre il valore in base all'eccentricità. L'impostazione del parametro di eccentricità su un valore inferiore all'eccentricità effettiva può causare errori o urti che non solo compromettono la piena funzionalità, ma riducono anche la durata dei componenti meccanici.
Eccentricità

| Simbolo | Descrizione |
|---|---|
| a | Asse di rotazione |
| b | Posizione del baricentro del carico |
| c | Eccentricità (max. 150 mm) |
Eccentricità del carico collegato all'albero
L'eccentricità del carico (mano + pezzo) collegato all'albero può essere impostata tramite il parametro "Eccentricità" nell'istruzione Inertia.
Accedere al pannello [Tools] - [Robot Manager] - [Inertia] e inserire il valore in [Eccentricity].
Può anche essere impostato usando l'istruzione Inertia in [Command Window].
Correzione automatica dell'accelerazione/decelerazione in base all'impostazione Inertia (eccentricità)
Modalità standard, modalità Boost
GX8-A/GX8-B/GX8-C45***, GX8-A/GX8-B/GX8-C55***, GX8-A/GX8-B/GX8-C65***
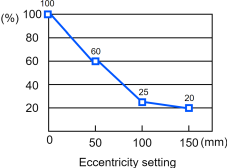
Le percentuali indicate sul grafico sono rapporti considerando il 100% come accelerazione/decelerazione all'impostazione 0 mm.
Calcolo del momento di inerzia
Di seguito è illustrato un esempio di calcolo del momento di inerzia di un carico (mano che sorregge un pezzo).
Il momento di inerzia dell'intero carico è calcolato sommando (A), (B) e (C).

| Simbolo | Descrizione |
|---|---|
| a | Asse di rotazione |
| b | Albero |
| A | Mano |
| B | Pezzo |
| C | Pezzo |
Di seguito sono illustrati i metodi per calcolare il momento di inerzia per (A), (B) e (C). Utilizzare il momento di inerzia di queste forme base come riferimento per calcolare il momento di inerzia dell'intero carico.
(A) Momento di inerzia di un parallelepipedo rettangolare

| Simbolo | Descrizione |
|---|---|
| a | Asse di rotazione |
| b | Baricentro del cuboide rettangolare |
(B) Momento di inerzia di un cilindro

| Simbolo | Descrizione |
|---|---|
| a | Baricentro del cilindro |
| b | Asse di rotazione |
(B) Momento di inerzia di una sfera

| Simbolo | Descrizione |
|---|---|
| a | Asse di rotazione |
| b | Baricentro della sfera |