Instellingen voor gewicht en traagheid
Om optimale prestaties van de Manipulator te garanderen, moeten de belasting (gewicht van de hand en het werkstuk), het traagheidsmoment van de belasting en de excentriciteit correct worden ingesteld.
Deze instellingen optimaliseren de PTP-beweging van de Manipulator, verminderen trillingen en verkorten de bewerkingstijd. Dit helpt ook om voortdurende trilling tegen te gaan die kan optreden wanneer de hand en het werkstuk een groot traagheidsmoment hebben.
U kunt ook instellingen opgeven met het "Hulpmiddel voor gewicht, traagheid en excentriciteit/offsetmeting".
Voor details, raadpleeg de volgende handleiding:
"Epson RC+, Gebruikersgids - Weight, Inertia, and Eccentricity/Offset Measurement Utility"
Instelling van het gewicht
VOORZICHTIG
- Het totale gewicht van de hand en het werkstuk mag niet groter zijn dan 8 kg. De Manipulators van de GX8-serie zijn niet bedoeld om te werken met een belasting die groter is dan 8 kg. Stel altijd de juiste waarde van de belasting in. Als de parameter voor het handgewicht wordt ingesteld op een waarde die kleiner is dan het werkelijke gewicht, kunnen er fouten of schokken optreden die niet alleen de functionaliteit negatief beïnvloeden maar ook de levensduur van de mechanische componenten verkorten.
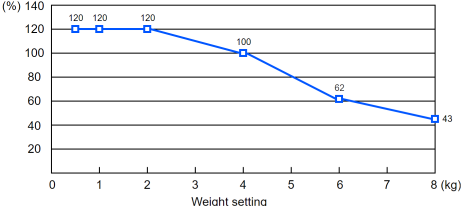
Stel de GEWICHT-instelling correct in op basis van het gewicht van de belasting. De maximale snelheid en de versnelling/vertraging van de Manipulator worden automatisch aangepast op basis van de instellingen.
Gewicht van belasting op de as
Het gewicht van de belasting (hand + werkstuk) die op de as zit, kan worden ingesteld met de parameter "Hand Weight" in de opdracht Weight.

Ga naar [Tools] - [Robot Manager] - paneel [Weight], en voer de waarde in bij het tekstvak [Weight]. (Dit kan ook worden ingesteld met de opdracht Weight in [Command Window].)
Gewicht van belasting op arm
Als er een camera, klep of ander voorwerp op de arm is bevestigd, wordt het gewicht daarvan geconverteerd naar het equivalente gewicht van de as en toegevoegd aan het gewicht van de belasting die aan de as is bevestigd om de parameter "Hand Weight" in te stellen.
Als er bij de gebruikersconnector aan de zijde van arm #2 een externe bedradingseenheid (exclusief kabels) is geïnstalleerd, voeg dan 0,16 kg toe aan de equivalente gewichtsconversiewaarde van de as.
Formule voor het equivalente gewicht
WM=M×(LM+L1)2/(L1+L2)2
WM: Equivalent gewicht
M: Gewicht van belasting op de arm
L1: Lengte van arm #1
L2: Lengte van arm #2
LM: Afstand van rotatiecentrum van gewricht #2 tot zwaartepunt van belasting op de arm
Voorbeeld:
Berekent de parameter [Weight] wanneer bij een GX8 een camera van 1 kg bevestigd is op het uiteinde van arm #2
(350 mm van het rotatiecentrum van gewricht #2) met een belastingsgewicht van W = 2 kg
W = 2
M = 1
L1 = 300
L2 = 250
LM = 350
WM=1×(350+300)2/(250+300)2=1,40 (Rond naar boven af op twee decimalen)
W + WM = 2 + 1,4 = 3,4
Voer "3,4" in voor de parameter [Hand Weight].
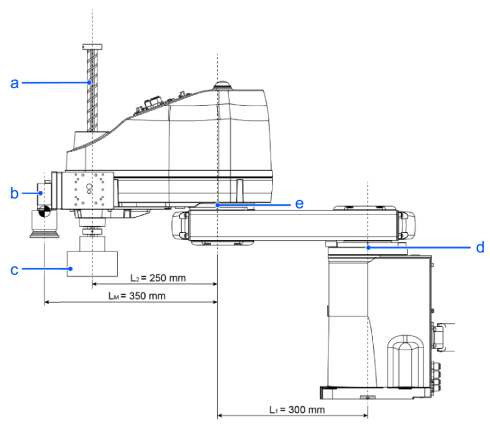
| Symbool | Beschrijving |
|---|---|
| a | As |
| b | Gewicht van de gehele camera M = 1 kg |
| c | W = 2 kg |
| d | Gewricht #1 |
| e | Gewricht #2 |
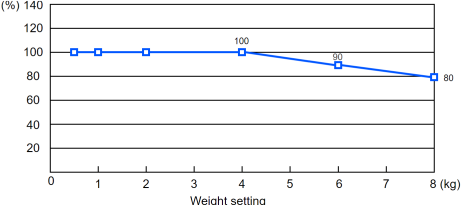
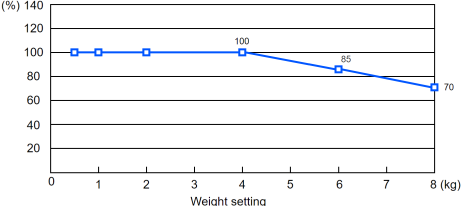
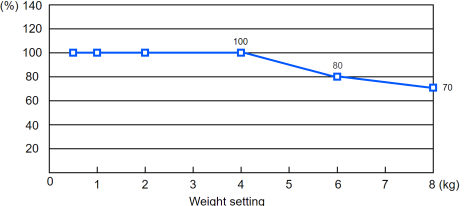
Automatische snelheidscorrectie bij gewichtsinstelling
Standaardmodus
GX8-A/GX8-B/GX8-C45***
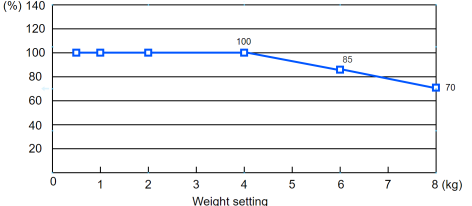
GX8-A/GX8-B/GX8-C55***
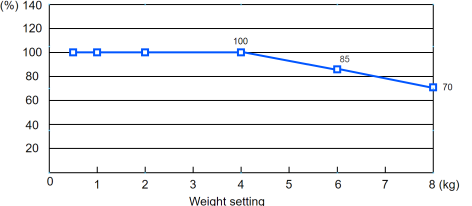
GX8-A/GX8-B/GX8-C65***
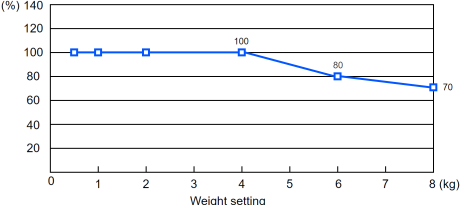
Boostmodus
GX8-A/GX8-B/GX8-C45***
GX8-A/GX8-B/GX8-C55***
GX8-A/GX8-B/GX8-C65***
Automatische correctie van versnelling/vertraging bij gewichtsinstelling
Standaardmodus
GX8-A/GX8-B/GX8-C45***
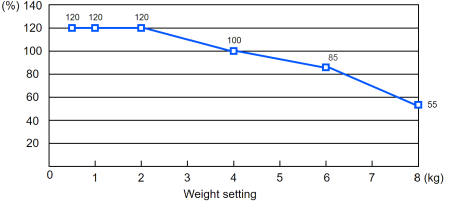
GX8-A/GX8-B/GX8-C55***
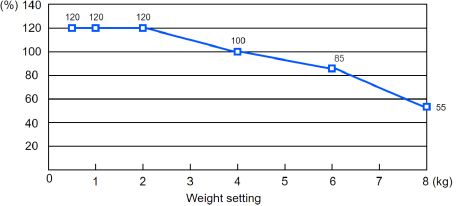
GX8-A/GX8-B/GX8-C65***
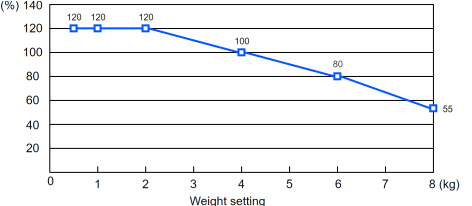
Boostmodus
GX8-A/GX8-B/GX8-C45***
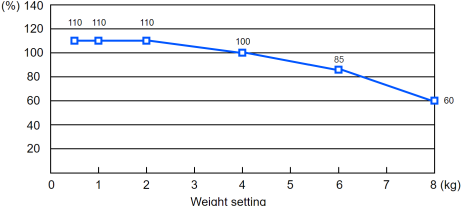
GX8-A/GX8-B/GX8-C55***
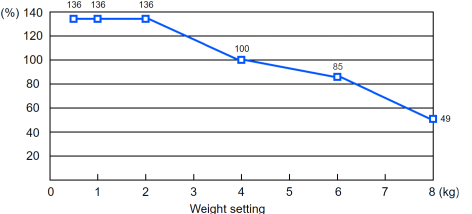
GX8-A/GX8-B/GX8-C65***
Instelling van de traagheid
Traagheidsmoment en instelling van de traagheid
Het traagheidsmoment is een grootheid die uitdrukt hoe moeilijk het voor een voorwerp is om te draaien, en wordt uitgedrukt in termen van waarden voor het traagheidsmoment, traagheid (inertie) of GD2. Wanneer een hand of ander voorwerp voor gebruik op een as wordt bevestigd, moet er rekening worden gehouden met het traagheidsmoment van de belasting.
VOORZICHTIG
- Het traagheidsmoment van de belasting (gewicht van de hand en het werkstuk) moet 0,16 kg·m2 of minder zijn. De Manipulators van de GX8-serie zijn niet bedoeld om te werken met een traagheidsmoment dat groter is dan 0,16 kg·m2. Stel altijd de juiste waarde van het traagheidsmoment in. Als u een parameterwaarde instelt die kleiner is dan het werkelijke traagheidsmoment, kunnen er fouten of schokken optreden, kan de Manipulator mogelijk niet volledig functioneren, en kan de levensduur van mechanische onderdelen afnemen.
Traagheidsmoment van belasting op de as
Het traagheidsmoment van de belasting (hand + werkstuk) die op de as zit, kan worden ingesteld met de parameter "Inertia" in de opdracht Inertia.
Ga naar [Tools] - [Robot Manager] - paneel [Inertia], en voer de waarde in bij [Inertia].
Dit kan ook worden ingesteld met de opdracht Inertia in [Command Window].
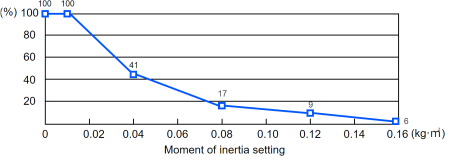
Automatische correctie van versnelling/vertraging van gewricht #4 bij instelling van de traagheid (traagheidsmoment)
Standaardmodus, boostmodus
GX8-A/GX8-B/GX8-C45***, GX8-A/GX8-B/GX8-C55***, GX8-A/GX8-B/GX8-C65***
Excentriciteit en instelling van de traagheid
VOORZICHTIG
- De excentriciteit van de belasting (hand en werkstuk) moet 150 mm of minder zijn. De Manipulators van de GX8-serie zijn niet bedoeld om te werken met excentriciteiten die groter zijn dan 150 mm. Stel altijd de juiste waarde op basis van de excentriciteit in. Als de parameter voor de excentriciteit wordt ingesteld op een waarde die kleiner is dan de werkelijke excentriciteit, kunnen er fouten of schokken optreden die niet alleen de functionaliteit negatief beïnvloeden maar ook de levensduur van de mechanische componenten verkorten.
Excentriciteit

| Symbool | Beschrijving |
|---|---|
| a | Rotatieas |
| b | Positie van zwaartepunt van belasting |
| c | Excentriciteit (150 mm of minder) |
Excentriciteit van belasting op de as
De excentriciteit van de belasting (hand + werkstuk) die op de as zit, kan worden ingesteld met de parameter "Eccentricity" in de opdracht Inertia.
Ga naar [Tools] - [Robot Manager] - paneel [Inertia], en voer de waarde in bij [Eccentricity].
Dit kan ook worden ingesteld met de opdracht Inertia in [Command Window].
Automatische correctie van versnelling/vertraging bij instelling van de traagheid (excentriciteit)
Standaardmodus, boostmodus
GX8-A/GX8-B/GX8-C45***, GX8-A/GX8-B/GX8-C55***, GX8-A/GX8-B/GX8-C65***
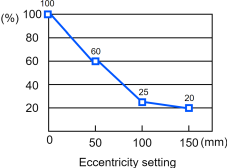
De percentages in de grafiek zijn verhoudingen; daarbij is 100% de versnelling/vertraging bij de instelling 0 mm.
Het traagheidsmoment berekenen
Hieronder volgt een voorbeeld van de berekening van het traagheidsmoment van een belasting (hand die een werkstuk vasthoudt).
Het traagheidsmoment van de gehele belasting wordt berekend uit de som van (A), (B) en (C).

| Symbool | Beschrijving |
|---|---|
| a | Rotatieas |
| b | As |
| A | Hand |
| B | Werkstuk |
| C | Werkstuk |
Hieronder worden de methoden getoond voor de berekening van het traagheidsmoment voor (A), (B) en (C). Gebruik het traagheidsmoment van deze elementaire vormen als referentie om het traagheidsmoment van de gehele belasting te bepalen.
(A) Traagheidsmoment van een blok (parallellepipedum)

| Symbool | Beschrijving |
|---|---|
| a | Rotatieas |
| b | Zwaartepunt van rechthoekige kubus |
(B) Traagheidsmoment van een cilinder

| Symbool | Beschrijving |
|---|---|
| a | Zwaartepunt van cilinder |
| b | Rotatieas |
(B) Traagheidsmoment van een bol

| Symbool | Beschrijving |
|---|---|
| a | Rotatieas |
| b | Zwaartepunt van bol |