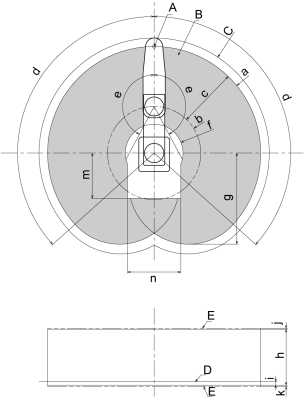
Standard-Bewegungsbereich
Bewegungsbereich
Die folgenden Diagramme für den „Bewegungsbereich“ zeigen die Standardspezifikation (Maximumspezifikation). Wenn jeder Gelenkmotor servogesteuert ist, bewegt sich die Mitte des tiefsten Punktes (der Welle) des Gelenks #3 in den in der Abbildung gezeigten Bereichen.
Durch einen mechanischen Anschlag begrenzter Bereich
Der Bereich, in dem die Mitte des tiefsten Punktes von Gelenk #3 bewegt werden kann, wenn die einzelnen Gelenkmotoren nicht servogesteuert sind.
Mechanischer Anschlag
Ein Anschlag, der den absoluten Bewegungsbereich des Arms festlegt.
Maximale Reichweite
Der Bereich, der die maximale Reichweite der Arme umfasst. Wenn der maximale Radius des Endeffektors 60 mm überschreitet, sind die „durch den mechanischen Anschlag begrenzte Fläche“ und der „Radius des Endeffektors“ als maximale Fläche anzusetzen.
| A | Mitte des Gelenks #3 |
| B | Bewegungsbereich |
| C | Maximale Reichweite |
| D | Montagefläche der Basis |
| E | Durch einen mechanischen Anschlag begrenzter Bereich |
| LS20-C804 * | LS20-CA04* | |||
|---|---|---|---|---|
| a | Arm #1 + Arm #2 [mm] | 800 | 1000 | |
| b | Länge von Arm 1 [mm] | 350 | 550 | |
| c | Länge von Arm 2 [mm] | 450 | ||
| d | Bewegungsbereich von Gelenk #1 [°] | 132 | ||
| e | Bewegungsbereich von Gelenk #2 [°] | 152 | ||
| f | (Bewegungsbereich) | 216,5 | 260,7 | |
| g | (Bewegungsbereich der Rückseite) | 684,2 | 818 | |
| h | (Bewegungsbereich von Gelenk #3) | Standardmodell | 420 | |
| Reinraumspezifikation | 390 | |||
| i | (Abstand von der Montagefläche der Basis) | Standardmodell | 26,5 | |
| Reinraumspezifikation | 33,7 | |||
| j | (Gelenk #3 Mechanischer Anschlagbereich, obere Klemme) | Standardmodell | 6,5 | |
| Reinraumspezifikation | 3,2 | |||
| k | (Gelenk #3 Mechanischer Anschlagbereich, untere Klemme) | Standardmodell | 8,5 | |
| Reinraumspezifikation | 1,3 | |||
| m | Gesperrter Bereich der Rückseite X | Standardmodell | 340 | 265 |
| Reinraumspezifikation | 340 | 265 | ||
| n | Gesperrter Bereich der Rückseite X | Standardmodell | 400 | 290 |
| Reinraumspezifikation | 400 | 330 | ||
Standard- & Reinraum-Umgebungsspezifikation