Rango de movimiento estándar
Margen de movimiento
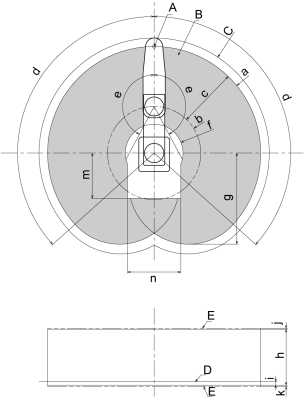
Los siguientes diagramas de “rango de movimiento” muestran las especificaciones estándar (máximas). Cuando cada motor de la articulación está bajo control servo, el centro del punto más bajo de la articulación n.º 3 (eje) se mueve en las áreas que se muestran en la figura.
Área limitada por un tope mecánico
Área en la que se puede desplazar el centro del punto más bajo de la articulación n.º 3 cuando ninguno de los motores de las articulaciones está bajo servocontrol.
Tope mecánico
Un tope que establece el rango de movimiento absoluto del brazo.
Rango máximo
El área que contiene el alcance más lejano de los brazos. Si el radio máximo del efector final es superior a 60 mm, añada el “Área limitada por el tope mecánico” y el “radio del efector final” como área máxima.
| A | Centro de la articulación n.º 3 |
| B | Margen de movimiento |
| C | Rango máximo |
| D | Superficie de montaje de la base |
| E | Área limitada por un tope mecánico |
| LS20-C804 * | LS20-CA04* | |||
|---|---|---|---|---|
| a | Brazo n.º 1 + Brazo n.º 2 [mm] | 800 | 1000 | |
| b | Longitud del brazo 1 [mm] | 350 | 550 | |
| c | Longitud del brazo 2 [mm] | 450 | ||
| d | Rango de movimiento de la articulación n.º 1 [°] | 132 | ||
| e | Rango de movimiento de la articulación n.º 2 [°] | 152 | ||
| f | (Rango de movimiento) | 216,5 | 260,7 | |
| g | (Rango de movimiento de la parte trasera) | 684,2 | 818 | |
| h | (Rango de movimiento de la articulación n.º 3) | Modelo estándar | 420 | |
| Especificaciones de sala limpia | 390 | |||
| i | (Distancia desde la superficie de montaje de la base) | Modelo estándar | 26,5 | |
| Especificaciones de sala limpia | 33,7 | |||
| j | (Área de tope mecánico de la articulación n.º 3, terminal superior) | Modelo estándar | 6,5 | |
| Especificaciones de sala limpia | 3,2 | |||
| k | (Área de tope mecánico de la articulación n.º 3, terminal inferior) | Modelo estándar | 8,5 | |
| Especificaciones de sala limpia | 1,3 | |||
| m | Área prohibida del lado posterior X | Modelo estándar | 340 | 265 |
| Especificaciones de sala limpia | 340 | 265 | ||
| n | Área prohibida del lado posterior X | Modelo estándar | 400 | 290 |
| Especificaciones de sala limpia | 400 | 330 | ||
Especificaciones de entorno estándar y de sala limpia