Type de plateforme
La section suivante explique comment et quand utiliser chacun des types de plateformes. (Les unités sont en mm.)
Types de plateformes standard
Il existe trois types de plateformes standard : plate, anti-adhérente et anti-roulis, pour les modèles IF-80, IF-240, IF-380 et IF-530. Toutes les plateformes standard sont disponibles en blanc ou en noir.
Les modèles IF-A1520, IF-A2330 et IF-A3540 sont disponibles avec deux types de plateformes standard : plate et anti-roulis. Les deux plateformes sont blanches.
Couleur de la plateforme
Pour la plupart des applications, la meilleure qualité d’image est obtenue en utilisant le rétroéclairage LED intégré au distributeur. Lors de l’utilisation du rétroéclairage intégré, un plateau blanc translucide est utilisé. Le rétroéclairage permet d’obtenir une silhouette du contour de la pièce.
Les caractéristiques de surface de la pièce ne seront pas visibles par le système de vision. Dans certains cas, il est possible d’obtenir un contraste d’image maximal en utilisant une plateforme noire et un éclairage personnalisé à l’avant. Cependant, en règle générale, le système est conçu pour être utilisé avec l’option de rétroéclairage. Activez le rétroéclairage et détectez les pièces. (En haut à droite,|en haut, en bas, orientation angulaire, etc.)
Il arrive que les objets transparents et semi-transparents présentent un contraste insuffisant lorsqu’ils sont rétroéclairés. Des rétroéclairages de différentes couleurs peuvent être avantageux pour les pièces transparentes.
Matériau de la plateforme
Selon le modèle de distributeur, différents matériaux peuvent être disponibles pour les applications antistatiques ESD ou de qualité médicale (pour plus de détails, consultez le manuel spécifique au matériel du distributeur). Pour plus de détails, consultez le manuel du matériel de chaque distributeur.
Utilisation des plateformes standard
Plate :
Les pièces qui ont une orientation stable lorsqu’elles sont posées sur une table peuvent être placées sur une plateforme plate. Les pièces doivent présenter un équilibre stable et un temps de stabilisation rapide après avoir été soumises à des vibrations. Pour la production à grande diversité et faible volume, la plupart des applications utilisent une plateforme plate.

Aspect
Vue en coupe transversalea Pièces b Plateforme Afin de garantir la précision de prélèvement indiquée dans le tableau ci-dessous, les plateformes fournies par Epson respectent les spécifications en matière de planéité et de parallélisme.
IF-80 IF-240 IF-380/IF-530 IF-A1520/IF-A2330 IF-A3540 Planéité de la surface (en millimètres) 0,1 0,2 0,6 0,3 0,6 Parallélisme entre la surface et un plan de référence (en millimètres) 0,1 0,5 0,6 0,6 0,6 Anti-adhérente :
Les plateformes anti-adhérentes sont dotées de rainures étroites destinées à réduire la résistance de contact de la surface. Cela permet de réduire les forces de frottement et d’améliorer le déplacement des composants sur la surface de la plateforme. Cela permet de réduire les forces de frottement et d’améliorer le déplacement des composants sur la surface de la plateforme.
Surface
Vue en coupe transversalea Pièces b Plateforme Structure d’une plateforme anti-adhérente standard destinée aux petites pièces

A B C D IF-80 0,4 0,4 0,2 90 Structure d’une plateforme anti-adhérente standard destinée aux grandes pièces

A B C IF-240 0,7 1,2 0,5 Anti-roulis :
Les plateformes anti-roulis sont dotées d’une surface usinée et structurée qui permet de stabiliser les pièces qui ont tendance à rouler sur la plateforme. La plateforme anti-roulis s’avère particulièrement utile lors de l’alimentation de composants cylindriques. La plateforme anti-roulis réduit le temps de stabilisation en empêchant les pièces de rouler.

Surface
Vue en coupe transversalea Pièces b Plateforme Structure d’une plateforme anti-roulis standard destinée aux petites pièces

A B C D Dimensions des pièces appropriées IF-80 1,25 1 0,5 90 ø 0,7 mm - ø 1,5 mm IF-80 2,75 2,5 1,25 90 ø 1,5 mm - ø 3,5 mm IF-240 3 2,5 1,25 90 ø 1,7 mm - ø 3,5 mm IF-240 5,5 5 2,5 90 ø 3,5 mm - ø 7 mm IF-240 10,5 10 5 90 ø 7 mm - ø 14 mm IF-380 3 2,5 0,722 120 ø 3 mm - ø 5 mm IF-380 5,5 5 1,443 120 ø 5 mm - ø 10 mm IF-530 6,5 6 1,732 120 ø 6 mm - ø 12 mm IF-A1520 7 5 2 90 ø 3,5 mm - ø 7 mm IF-A2330 7 5 2 90 ø 3,5 mm - ø 7 mm Structure d’une plateforme anti-roulis standard destinée aux grandes pièces

A B C D E Dimensions des pièces appropriées IF-380 10,5 12 5,31 120 2 ø 10 mm - ø 24 mm IF-530 12,5 14 4,9 120 4 ø 12 mm - ø 28 mm Structure d’une plateforme anti-roulis pour l’unité IF-A3540
Surface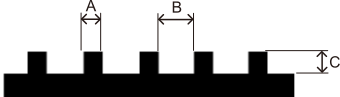
Vue en coupe transversaleA B C Dimensions des pièces appropriées IF-A3540 3 7 1 ø 15~ø 30
Plateformes personnalisées
POINTS CLÉS
Les plateformes personnalisées doivent être conçues et créées par le client.
Conceptions de base pour des plateformes personnalisées
Il existe trois types de conception de base pour les plateformes personnalisées : les trous, les fentes et les poches. Les plateformes personnalisées doivent être conçues et créées par l’utilisateur. Dans le cas d’une plateforme personnalisée, l’objectif est de préorienter suffisamment les pièces dans les trous, les fentes et les poches afin d’obtenir la durée de cycle souhaitée.
Les éléments ci-dessous récapitulent les composants généralement utilisés avec chaque type de plateforme :
Trous :

Surface
Vue en coupe transversalea Pièces b Plateforme Fentes :

Surface
Vue en coupe transversalea Pièces b Plateforme Poches :

Surface
Vue en perspectivea Pièces b Plateforme
Directives pour la conception de plateformes personnalisées
Trous :
Les trous sont utiles lorsque des pièces cylindriques sont fournies et placées verticalement.
La conception de base d’une plateforme avec des trous doit tenir compte des éléments suivants :- En général, plus la conception est simple, mieux c’est.
- Le diamètre du trou (d’) est la mesure la plus importante de la plaque.
Le diamètre d’un trou doit être suffisamment large pour qu’une pièce puisse y tenir à la verticale. Pour les pièces dont le diamètre ne dépasse pas 3,5 mm, ajoutez 0,05 mm au diamètre (d) de la plus grande pièce. Cependant, des diamètres plus importants seront nécessaires si vous avez des pièces de grande taille dont le diamètre dépasse 3,5 mm ou des pièces dont la forme n’est pas cylindrique (des cônes, par exemple). - Un trou doit avoir une profondeur suffisante (l’) pour servir de guide permettant d’aligner les pièces contre sa paroi lorsque cela est nécessaire.
Si votre pièce est placée au fond, il n’est pas nécessaire d’utiliser un guide long. - Pour que les pièces restent aussi droites que possible, nous recommandons de les guider sur un tiers de leur hauteur (L) (la moitié ou plus si possible).
- Veillez également à tenir compte de la hauteur résiduelle des pièces sur la plaque (L’).
- Le chanfrein (A) est indispensable pour insérer les pièces dans les trous.
Dans la quasi-totalité des cas, l’angle du chanfrein est de 60 degrés. - Le poids de la plateforme personnalisée doit être identique à celui de la plateforme plate standard. Si le poids varie de manière significative, la fréquence de résonance peut changer et affecter le fonctionnement du distributeur. Dans ce cas, il pourrait être possible d’ajuster la fréquence de fonctionnement de chaque distributeur.

D’ d’ l’ A IF-80 >0,5*L d+0,05 mm 0,5*L 60 IF-240 >0,5*L d+0,1 mm 0,5*L 60 IF-380 >0,5*L d+0,5 mm 0,5*L 60 IF-530 >0,5*L d+1,0 mm 0,5*L 60 IF-A1520 >0,5*L d+0,1 mm 0,5*L 60 IF-A2330 >0,5*L d+0,5 mm 0,5*L 60 IF-A3540 >0,5*L d+1,0 mm 0,5*L 60 Fentes :
Une plateforme dotée de fentes est utilisée pour l’alimentation en pièces en forme de vis à fixation verticale.
La conception de base d’une plateforme avec des fentes doit tenir compte des éléments suivants :En général, plus la conception est simple, mieux c’est.
Si la plateforme que vous utilisez ne dispose pas de fentes traversantes, la longueur maximale des pièces pouvant être fournies est de 60 millimètres. Pour les pièces plus longues, concevez des fentes qui tiennent compte de l’épaisseur de la plaque.
Déterminez la largeur des fentes (d’) en fonction du diamètre (d) des composants. En règle générale, il convient d’ajouter entre 0,05 mm et 0,1 mm au diamètre maximal (en tenant compte de la marge d’erreur admissible). Tenez également compte de la tolérance relative à la largeur des fentes. Cela varie en fonction de l’usinage. Ce n’est pas la même chose pour toutes les tailles de distributeurs. Une tolérance de 0/+ est recommandée.
Comme la pièce n’est pas posée au fond, la profondeur (L’) de la fente n’a pas d’importance dans la plupart des cas. Il faut donc prévoir une taille suffisante pour que les pièces ne s’inclinent pas et ne touchent pas le fond. Pour la tolérance, on applique généralement 0/+.

Dans le cas de pièces de grande taille pouvant atteindre 60 mm de longueur, les fentes traversantes ne sont pas nécessaires.

Pour les pièces dont la longueur dépasse 60 millimètres, concevez des fentes traversantes qui tiennent compte de l’épaisseur de la plaque.
d’ L’ IF-80 d+0,05 mm L’>L IF-240 d+0,1 mm L’>L IF-380 d+0,5 mm - IF-530 d+1,0 mm - IF-A1520 d+0,1 mm Lʼ>L IF-A2330 d+0,5 mm - IF-A3540 d+1,0 mm - - Si la fente traverse la partie inférieure de la plateforme, un « diffuseur interne » est nécessaire pour empêcher l’opérateur de voir directement le rétroéclairage LED et pour éviter que la lumière de ce rétroéclairage ne pénètre directement dans la caméra. Le « diffuseur interne » est placé au-dessus du rétroéclairage.
- Le poids de la plateforme personnalisée doit être identique à celui de la plateforme plate standard. Si le poids varie de manière significative, la fréquence de résonance peut changer et affecter le fonctionnement du distributeur. Dans ce cas, il pourrait être possible d’ajuster la fréquence de fonctionnement de chaque distributeur.
Poches :
La conception de base d’une plateforme avec des poches doit tenir compte des éléments suivants :- Les poches doivent être conçues de manière à ce que le robot puisse facilement saisir les pièces. Dans l’idéal, les pièces seront préorientées de manière à ce qu’une surface plate et parallèle de la pièce puisse être saisie par un préhenseur à ventouse.
- Il n’est pas nécessaire que la pièce soit parfaitement alignée dans la poche. L’objectif du système de vision est de déterminer la position et la rotation de la pièce dans un plan 2D. Une fois encore, plus la conception est simple, moins la plateforme coûte cher. De plus, une conception simple de la plateforme est généralement plus efficace.
Il ne s’agit là que de directives générales. La conception spécifique doit être adaptée au cas par cas.
Poids maximal autorisé de la plateforme
| Poids maximal de la plateforme **1 | Poids maximal du composant **2 | |
|---|---|---|
| IF-80 | 150 g | 50 g |
| IF-240 | 800 g | 400 g |
| IF-380 | 4 kg | 1,5 kg |
| IF-530 | 5 kg | 2 kg |
| IF-A1520 | 1,35 kg | 400 g |
| IF-A2330 | 4 kg | 1,5 kg |
| IF-A3540 | 5 kg | 2 kg |
**1
La plateforme désigne la partie supérieure du distributeur qui vibre (pièces non comprises). La plateforme est composée d’une plaque et d’un cadre.
**2
Le poids maximal des pièces pouvant être installées sur la plateforme est indiqué.
Sélection de la plateforme
La sélection du type de plateforme s’effectue dans la boîte de dialogue Part Feeding du menu Epson RC+ 8.0 - [Tools] (Outils) - [Part Feeding] - [Vibration Page] (Page Vibration).
Pour plus de détails, consultez la section suivante.
Vibration

Lorsqu’un type de plateforme standard (plate, anti-adhérente et anti-roulis) est sélectionné, l’utilisateur peut laisser le système gérer les vibrations du distributeur ou gérer lui-même ces vibrations via la fonction de rappel PF_Feeder. En règle générale, il est préférable que le système gère les vibrations du distributeur.
Lorsque l’option « User processes vibration for part via PF_Feeder callback » (L’utilisateur gère les vibrations des pièces via la fonction de rappel PF_Feeder) est sélectionnée sur la page Vibrations, l’utilisateur détermine la manière d’alimenter les pièces. Le système proposera une recommandation sur la manière de faire vibrer le distributeur. Cette recommandation est transmise à la fonction de rappel PF_Feeder en tant que paramètre « state » (état). Ce point sera expliqué plus en détail dans la section suivante.
Lorsqu’un type de plaque personnalisé (fentes, trous et poches) est sélectionné, l’utilisateur doit gérer les vibrations de la pièce via la fonction de rappel PF_Feeder. Dans le cas des plateformes personnalisées, le système ne dispose d’aucune information sur la manière dont la plaque est usinée et, par conséquent, il ne peut pas déterminer correctement la meilleure méthode d’alimentation des pièces (car le type de vibration optimal varie en fonction de l’usinage de la plateforme).
Exemple de programme pour la gestion d’une plateforme personnalisée
Dans cet exemple, une plateforme personnalisée dotée de trous a été conçue pour préorienter verticalement les broches.
Surface
Vue en coupe transversale
| a | Pièces |
| b | Plateforme |
Lorsque l’utilisateur souhaite lancer lui-même le système de vision et charger la file d’attente des pièces, sélectionnez Menu - [Tool] (Outil) - [PartFeeding] - [Parts] (Pièces) - [Vision] - « User Processes Vision via PF_Vision callback » (L’utilisateur gère le système de vision via la fonction de rappel PF_Vision). Cependant, dans cet exemple, le système traitera la vision.
L’opération de prélèvement et de positionnement du robot sera effectuée au sein de la fonction de rappel PF_Robot. Le type de plateforme sélectionné est « Holes » (Trous).
Comme il s’agit d’une plateforme personnalisée, la seule option autorisée est « User processes vibration for part via the PF_Feeder callback » (L’utilisateur traite les vibrations de la pièce via la fonction de rappel PF_Feeder). L’emplacement de la tête des broches est déterminé par la séquence de pièces et les coordonnées sont automatiquement chargées dans la file d’attente des pièces.
Dans cet exemple, aucun objet de vision n’est utilisé pour localiser l’arrière de la pièce.
Une fois que le système de vision a acquis une image et que les pièces « avant » ont été chargées dans la file d’attente des pièces, la fonction de rappel PF_Feeder est appelée. Le code de l’utilisateur détermine comment faire vibrer le distributeur au sein de la fonction de rappel PF_Feeder.
Le nombre de pièces « avant » est transmis à la fonction de rappel PF_Feeder via le paramètre « NumFrontParts ». Dans cet exemple, si la valeur de « NumFrontParts » est supérieure à 0, aucune vibration n’est nécessaire, car le robot dispose de pièces à prélever. Dans ce cas, la valeur de retour de PF_Feeder devra être définie sur « PF_CALLBACK_SUCCESS ».
Cette valeur de retour indique au système de procéder à l’appel de la fonction de rappel PF_Robot. Si la valeur de « NumFrontParts » est égale à 0, le code d’exemple exécute la séquence Part Blob de VRun afin de déterminer s’il existe un groupe de pièces ou s’il n’y a aucune pièce. Si la séquence Part Blob ne détecte aucune pièce, la trémie est activée pour alimenter le système en pièces. Si la séquence Part Blob détecte un élément, le distributeur bascule, avance, puis recule afin que les broches puissent s’insérer dans les trous.
Chaque fois que des pièces ont subi des vibrations sur le distributeur, le système devra acquérir de nouvelles images de vision.
Pour ce faire, il suffit de définir la valeur de retour sur « PF_CALLBACK_RESTART ». Le système acquerra de nouvelles images, rechargera la file d’attente des pièces, puis appellera à nouveau la fonction PF_Feeder. Le code utilisateur détermine si d’autres opérations d’alimentation sont nécessaires ou non.
CONSEIL
Une manœuvre de basculement, un déplacement vers l’avant de longue durée et un déplacement vers l’arrière de courte durée constituent la stratégie d’alimentation typique des plateformes personnalisées.
Pour plus de détails, consultez la section suivante.
Exemple de programme 5.2
POINTS CLÉS
La constante PF_FEEDER_UNKNOWN est transmise en tant qu’argument « state » (état) à la fonction de rappel PF_Feeder lorsque le type de plateforme est « Holes » (Trous), « Slots » (Fentes) ou « Pockets » (Poches). Dans le cas des plateformes personnalisées, le système ne dispose d’aucune information sur la manière dont la surface est usinée et, par conséquent, il ne peut pas déterminer correctement la meilleure façon d’alimenter les pièces.
Pour plus de détails, consultez la section suivante.
Exemple de programme 5.2
Function PF_Feeder(PartID As Integer, NumFrontParts As Integer, NumBackParts As Integer, state As Integer) As Integer

    ’Example for Structured Platform with holes state = PF_FEEDER_UNKNOWN

    Integer PFControlReturnVal
    Integer numFound

    Select True

        ’OK to Pick
        Case NumFrontParts > 0
            ’Call PF_Robot because there are parts ready to pick
            PF_Feeder = PF_CALLBACK_SUCCESS

        ’No Front parts were found but there are Back parts
        Case NumFrontParts = 0 And NumBackParts <> 0

            ’Flip, Shift Forward and Shift Backward
            PF_Flip PartID, 500
            PF_Shift PartID, PF_SHIFT_FORWARD, 1000
            PF_Shift PartID, PF_SHIFT_BACKWARD, 300

            PF_Feeder = PF_CALLBACK_RESTART ’ Re-acquire images

        ’There are no Front or Back parts found
        ’Either there is a clump of parts or there are no parts on the tray
        ’Acquire an image from the Part Blob sequence to make a determination
        Case NumFrontParts = 0 And NumBackParts = 0

            PF_Backlight 1, On ’ Backlight on
            VRun PartBlob ’ Acquire Image
            PF_Backlight 1, Off ’Backlight off
            VGet PartBlob.Blob01.NumberFound, numFound ’ Were any Blobs found?

            If numFound > 0 Then ’ Clump of parts found

                ’Flip, Shift Forward and Shift Backward
                PF_Flip PartID, 500
                PF_Shift PartID, PF_SHIFT_FORWARD, 1000
                PF_Shift PartID, PF_SHIFT_BACKWARD, 300

            Else ’ No parts found

                ’Call the Control callback to supply more parts
                PFControlReturnVal = PF_Control(PartID, PF_CONTROL_SUPPLY_FIRST)

            EndIf

            PF_Feeder = PF_CALLBACK_RESTART ’ Re-acquire images
    Send

Fend
Exemple de plateforme plate standard utilisant la fonction de rappel PF_Feeder
Dans cet exemple, une plateforme plate standard est utilisée. En temps normal, le système déterminerait la meilleure façon de gérer les vibrations d’une plaque plate.
Dans cet exemple, l’utilisateur a déterminé que cette vibration nécessitait une prise en charge particulière, dont il se chargera lui-même. Lorsque le type de plateforme est « Flat » (Plate), « Anti-Stick » (Anti-adhérente) ou « Anti-Roll » (Anti-roulis), le système est capable de déterminer la meilleure façon de faire vibrer les pièces. La décision du système est transmise à la fonction de rappel PF_Feeder via un paramètre appelé « state » (état). Les différents états sont définis à l’aide de constantes dans le fichier « PartFeeding.inc ».
Par exemple, la constante « PF_FEEDER_PICKOK » indique que des pièces sont prêtes à être prélevées par le robot. Autre exemple : la constante « PF_FEEDER_FLIP » est transmise à la fonction de rappel PF_Feeder lorsque le système a déterminé que la meilleure action à effectuer est de retourner les pièces. D’un point de vue conceptuel, l’utilisateur pourrait reproduire le fonctionnement du système en utilisant le « state » (état) PF_Feeder et les instructions de vibration correspondantes.
L’exemple suivant illustre le principe de base de l’utilisation du paramètre « state » (état) pour effectuer l’action recommandée. Cet exemple ne se veut pas exhaustif.
Pour un exemple plus complet, reportez-vous à la section suivante.
Exemple de programme 5.1
Function PF_Feeder(PartID As Integer, NumFrontParts As Integer, NumBackParts As Integer, state As Integer) As Integer
    Integer PFControlReturnVal, PFStatusReturnVal
    Boolean PFPurgeStatus

    Select state

        Case PF_FEEDER_PICKOK
            PF_Feeder = PF_CALLBACK_SUCCESS ’ Call PF_Robot because there are

            ’ parts ready to be picked

        Case PF_FEEDER_SUPPLY
            ’ Hopper Supply
            PFControlReturnVal = PF_Control(PartID, PF_CONTROL_SUPPLY_FIRST)
            PF_CenterByShift PartID ’ Center parts after hopper supply
            PF_Feeder = PF_CALLBACK_RESTART ’ Re-acquire images

        Case PF_FEEDER_FLIP
            PF_Flip PartID
            PF_Feeder = PF_CALLBACK_RESTART ’ Re-acquire images

        Case PF_FEEDER_CENTER_FLIP
            PF_Center PartID, PF_CENTER_LONG_AXIS, 900
            PF_Center PartID, PF_CENTER_SHORT_AXIS
            PF_Flip PartID
            PF_Feeder = PF_CALLBACK_RESTART ’ Re-acquire images

        Case PF_FEEDER_HOPPER_EMPTY
            ’ Notify user that the hopper is empty
            PFStatusReturnVal = PF_Status(PartID, PF_STATUS_NOPART)
            ’ Supply parts from hopper
            PFControlReturnVal = PF_Control(PartID, PF_CONTROL_SUPPLY_FIRST)
            PF_Center PartID, PF_CENTER_LONG_AXIS
            ’Center, Flip and Separate parts
            PF_Center PartID, PF_CENTER_SHORT_AXIS
            PF_Flip PartID
            PF_Feeder = PF_CALLBACK_RESTART ’ Re-acquire images

        Case PF_FEEDER_WRONGPART
            If PF_Info(PartID, PF_INFO_ID_OBJECT_PURGE_ENABLED) Then
                ’ If Purge is enabled then Purge using vision feedback
                ’ Each purge attempt will last for 1500 msec.
                ’ 3 parts can remain on the platform.
                ’ 5 retries will be attempted.
                PFPurgeStatus = PF_Purge(1, 2, 1500, 3, 5)
                If PFPurgeStatus = False Then
                    Print "Purge was not successful"
                    Quit All
                EndIf
            Else ’ Notify user that the wrong part may be on the feeder
                Print "Wrong part may be on the feeder"
                Quit All
            EndIf

    Send
Fend