[Robot]
與機器人的3D顯示相關的設定。
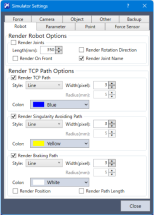
Render Robot Options
| 項目 | 說明 |
|---|---|
| 給予關節表示 | 顯示箭頭,此箭頭顯示機器人的支撐點和旋轉軸。 |
| - Length | 設定彩現關節的長度。 |
| - 給予旋轉方向表示 | 彩現關節時顯示旋轉方向。 |
| - Render Joint Name | 採現關節時,顯示關節名稱(J1,J2,J3,J4,J5,J6)。 |
| - Render On Front | 顯示在機器人前面的「給予關節表示」的箭頭。 |
給予TCP路徑表示
| 項目 | 說明 |
|---|---|
| 給予TCP路徑表示 | 在固定時間顯示啟用中的工具座標系統上的原點路徑。 |
| Render Singularity Avoiding path | 僅顯示啟用中工具座標系統上的原點路徑中執行奇異點姿態迴避操作的軌跡。 |
| Render Braking Path | 僅顯示啟用中工具座標系統上的原點路徑中發生錯誤時的操作路徑。僅可在Epson RC+ Standard Edition以上版本中顯示。 此功能的軌跡顯示無法保證準確度、正確性。對於某些錯誤,可能不顯示軌跡或紊亂。 用於實際系統時,務必與實際機器人組合確認動作。此外,請視需要保留邊界。 |
| Style | 選擇線或點以指示路徑。 制動軌跡顯示僅可在Epson RC+ Standard Edition以上版本中設定。 |
| 寬度 | 指定路徑的線寬。 制動軌跡顯示僅可在Epson RC+ Standard Edition以上版本中設定。 |
| 半徑 | 指定指示路徑的點的直徑。 制動軌跡顯示僅可在Epson RC+ Standard Edition以上版本中設定。 |
| 色 | 指定路徑顏色。 制動軌跡顯示僅可在Epson RC+ Standard Edition以上版本中設定。 |
| Render Position | 可在煞車路徑表示中作為模擬器World座標的X、Y、Z值顯示路徑的起點/終點之位置。 僅可在Epson RC+ Standard Edition以上版本中顯示。 |
| 路徑長度表示 | 可在Render Braking Path中顯示路徑的長度。 僅可在Epson RC+ Standard Edition以上版本中顯示。 |
← 模擬器設定 [Parameter] →