傳送帶追蹤動作(感測器追蹤)
下一步,來建立使用感測器的傳送帶追蹤動作。
機器人透過Pick & Place將在感測器所偵測物件上流動的工件(零件)移動至工作台。
步驟概要
- 建立虛擬控制器並設定機器人
- 建立專案
- 新增相當於工件(零件)的物件
- 新增並設定相當於工作台的物件
- 新增並設定傳送帶物件
- 進行傳送帶物件的供應設定與確認
- 新增並設定偵測區域物件
到此為止與以下所述步驟相同。
以下為追蹤動作的步驟。
- 新增傳送帶追蹤設定
- 執行並設定傳送帶校準
- 建立並執行程式
步驟詳細說明
準備
步驟概要中的步驟5之前與以下所述步驟相同,因此省略。
以下說明不同之處。
新增相當於感測器的偵測區域物件"DetectionArea_1",並進行以下設定。
- 位置設定(Position X, Y, Z): 400, -300, 125
- 姿勢設定(Rotation Z): 90
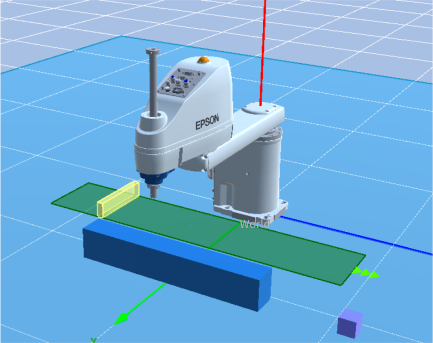
設定傳送帶追蹤。設定如下。
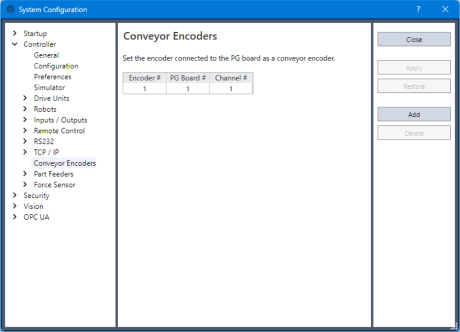
在Epson RC+ 8.0功能表 - [設置] - [系統配置]的[控制器] - [傳送帶編碼器]中,確認已新增編碼器。
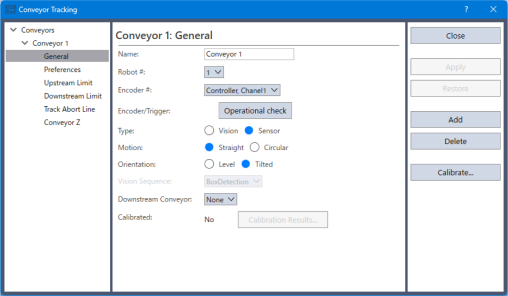
在Epson RC+ 8.0功能表 - [工具] - [傳送帶跟蹤]中,新增傳送帶追蹤設定。
在[類型]中選擇[感測器]。
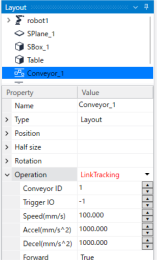
對傳送帶物件進行以下設定。
- 將"Operation"屬性設為"LinkTracking"
- 將"Conveyor ID"屬性設為"1"
執行傳送帶校準。
關於模擬器上的傳送帶校準,請參閱以下內容。機器人物件屬性 - "傳送帶校準"
依照以下步驟進行簡易校準。
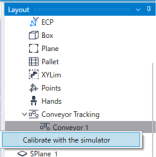
在佈局樹狀目錄中,展開機器人節點下的"Conveyor Tracking"節點。
在"Conveyor 1"上點擊滑鼠右鍵,然後點擊[使用模擬器校準]。
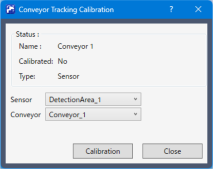
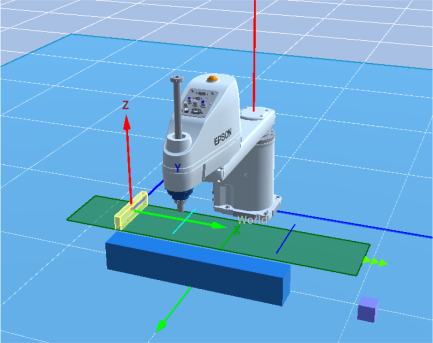
將"Conveyor Origin"、"Upstream Limit"、"Downstream Limit"各屬性的"Visible"屬性設為"True"。
確認傳送帶原點、上游極限、下游極限的顯示。
進行防止重複登錄的設定。
開啟Epson RC+ 8.0功能表 - [工具] - [傳送帶跟蹤],將防止工件重複登錄的距離設定為"200mm"。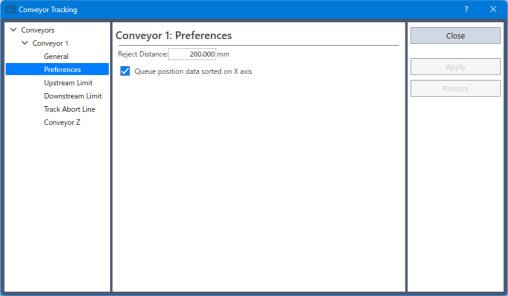
進行觸發設定。
在偵測區域物件中進行以下設定。
- 感測器設定(Sensor - IO Type): Output
- 感測器設定(Sensor - IO Number): 10
- 感測器設定(Sendor – Duration): 0.30
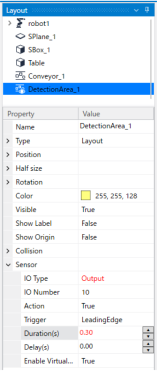
在傳送帶物件中進行以下設定。
- 觸發IO設定(Operation - Trigger IO): 10
設定與偵測區域物件的IO Number所設定值相同的"10"。
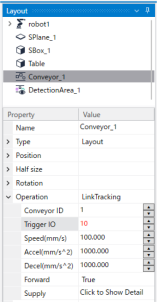
- 觸發IO設定(Operation - Trigger IO): 10
建立程式
將以下程式建立為Main.prg。
Function main
    SimSet Conveyor_1.ClearSupply

    Motor On
    Power High
    Speed 100
    Accel 100, 100

    Cnv_Mode 1, 1
    Cnv_Accel 1, 2000
    Cnv_QueRemove 1, All

    Integer i
    String name$

    Xqt SensorDetection

    TmReset 0
    SimSet Conveyor_1.Start

    For i = 1 To 10
        Wait Cnv_QueLen(1, CNV_QUELEN_PICKUPAREA) > 0

        Jump Cnv_QueGet(1, 0) +Z(51)

        SimGet robot1.NearestObjToTool(0), name$
        SimSet robot1.Pick, name$

        Jump Here :X(550) :Y(i * 60 - 320)

        SimSet robot1.Place, name$, Table

        Cnv_QueRemove 1, 0
    Next

    SimSet Conveyor_1.Stop
    Quit SensorDetection

    Print "Finished, ", Tmr(0), "[s]"
Fend

Function SensorDetection
    Double LPulse
    Cnv_QueRemove 1, All
    LPulse = Cnv_LPulse(1)

    Do
        If LPulse <> Cnv_LPulse(1) Then
            Cnv_QueAdd 1, Cnv_Point(1, -20, 0)
            LPulse = Cnv_LPulse(1)
        EndIf
    Loop
Fend
執行程式
點擊工具條的[打開運行窗口]按鈕,顯示[運行]視窗。
在Run視窗中選擇函數"main",然後點擊[開始]按鈕。
請確認與傳送帶單獨動作不同,傳送帶不會停止,工件(零件)會由機器人進行Pick & Place。
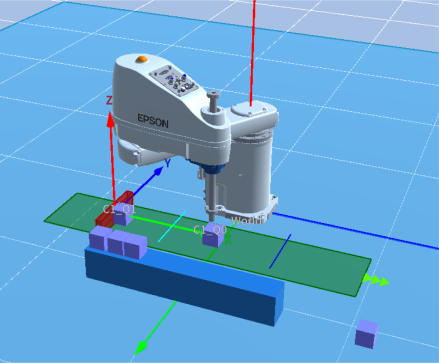
← 傳送帶單獨動作 傳送帶追蹤動作(視覺追蹤) →